ソフトウェアダウンロード
ダウンロード
ダウンロード
Windows 版は現在 Release 版と Beta 版を提供しています。以下のダウンロードリンクをクリックしてください。
Beta 版は公開テスト版であり、磁場干渉が顕著なエリアでの効果がより優れていますが、まだ大規模な検証は行われていません。
-
バージョンの選択:
V01 - 磁場が安定している環境に適しており、ダンスに適しています。
V02 Beta02.2 - 一部の新しい UI モジュールを試したい場合のほか、プレイエリアに金属部品が多い場所やトランポリンなど磁場環境が良くない場所での使用に適しています。 -
システムドライブ以外(Cドライブ以外)へのインストールを推奨します。
[ ファームウェア ] 対応バージョンと操作説明。
古いソフトウェアバージョンに戻す場合は、ファームウェアもダウングレードする必要があります。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公開) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
release_v02 beta02.2 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
ファームウェア操作説明
- ログウィンドウを開いて、各トラッカーの実際のファームウェアバージョンを確認します
(ログウィンドウは、ソフトウェアの「接続と電源オフ」の下にあります)。
-
トラッカーはワイヤレス 📶 で更新されます。USB データケーブルは不要です。
🚫 トラッカーとレシーバーを同時に更新しないでください。 -
更新に失敗した場合は、トラッカーを再起動して再度更新をクリックする必要があります。
🟩緑ランプ – 高速点滅:トラッカーは正常に動作しています
🟩緑ランプ – 低速点滅:トラッカーはレシーバーの信号を待っています
🟦青ランプ:トラッカーはファームウェアデータを受信しています
🟨黄ランプ:更新失敗(手動で 🔘 ボタンを押して再起動し、再度更新してください)
⬜白ランプ:更新成功(通常は10秒後に自動で再起動します。自動再起動できない場合は手動で再起動してください) -
📡レシーバーの更新が完了したら、USB を抜き差しし、🔄ソフトウェアを再起動してください。
VR モードで V01 バージョンを使用する場合、以下の設定を変更する必要があります。
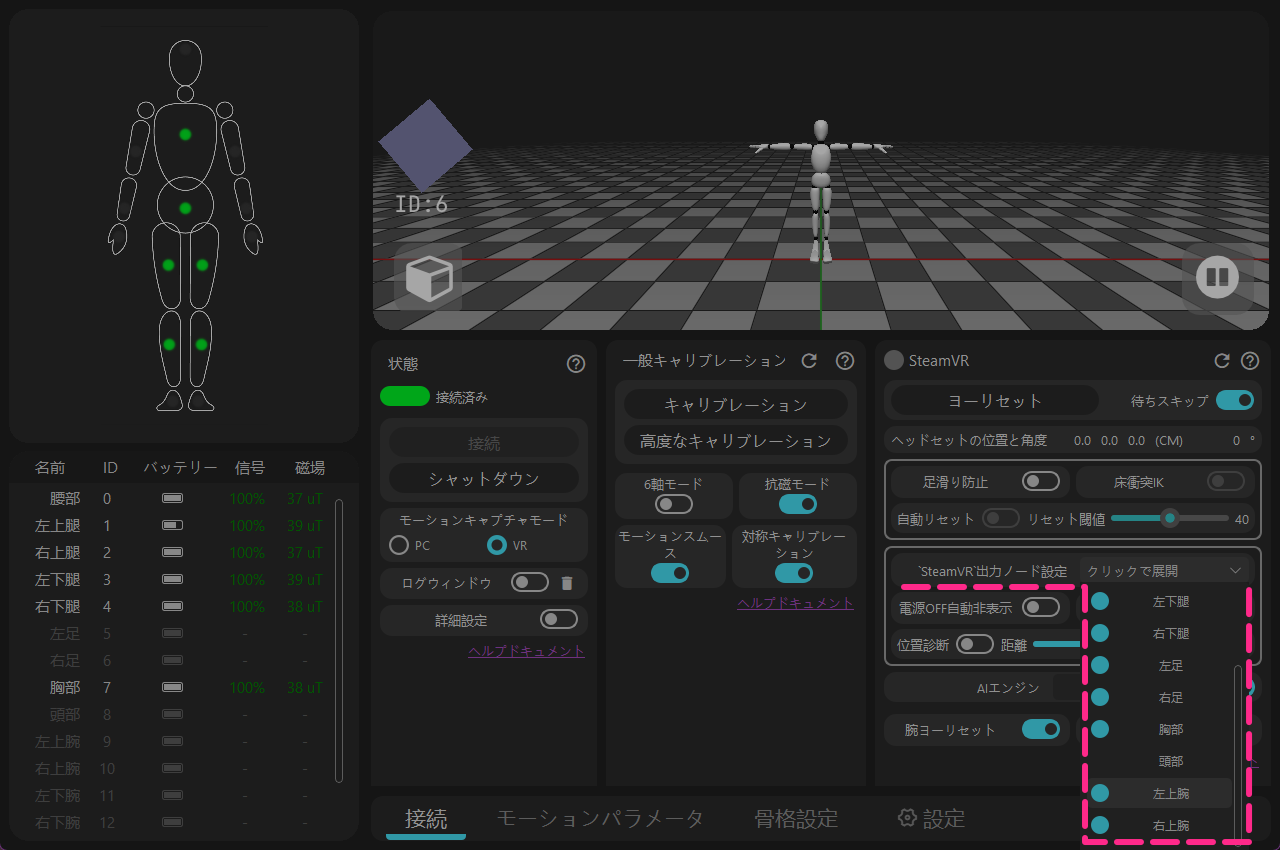
['SteamVR'出力ノードの構成]を開く → [左/右上腕]をオフにする
詳細
しかし、この機能では自動チェックできないことが判明し、V02 Beta02 ソフトウェアで修正されました。
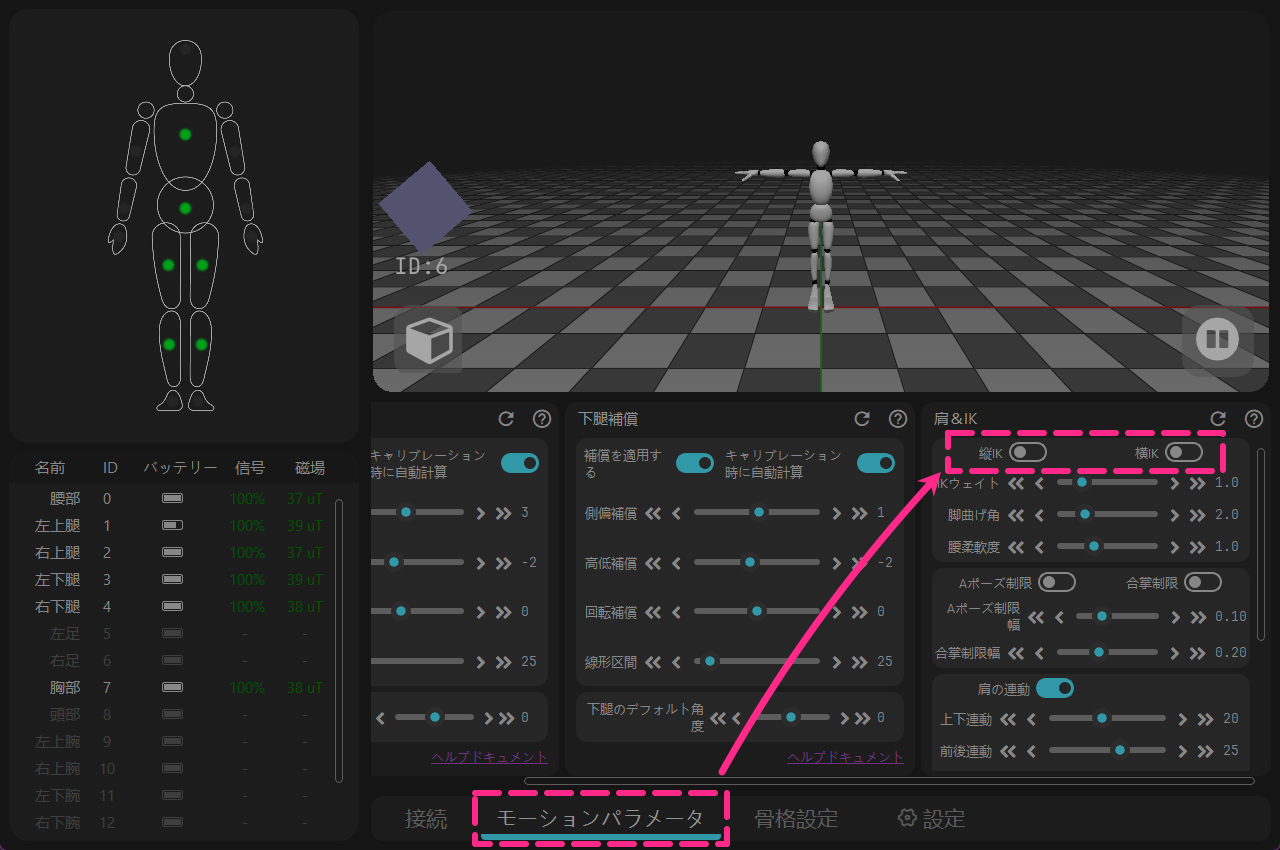
→ [モーションパラメータ] → [縦方向 IK & 横方向 IK] をオフにする
詳細
しかし、予期せず全体で動作し続ける状態になっていたため、V02 Beta02 ソフトウェアで修正されました。
注意事項:
現在、Windows 版は Windows 10 以降の OS バージョンのみをサポートしています。
ソフトウェアはインターネット接続環境で使用する必要があります。オフラインで使用したい場合は、スマートフォンのテザリング機能を使用してネットワークに接続し、ソフトウェアを起動して30秒待ってからネットワークを切断してください。
([ログウィンドウ]でネットワーク検証の成功が表示されていれば、ネットワークを切断しても問題ありません)
Linux は現在 Preview プレビュー版です。今回のリリースは、Linux 環境におけるプログラムコアの安定性を確認することが主な目的です。
使用中に Bug が発生した場合は、Twitter(X)の関連投稿や Discord へのコメントをお待ちしています。
Linux のデフォルトのインストールパスは ~/.local/opt/rebocap です。
[ ファームウェア ] 対応バージョンと操作説明。
古いソフトウェアバージョンに戻す場合は、ファームウェアもダウングレードする必要があります。
Linux Preview 0.1 - ◼️tracker : V16 / V17 , 📡receiver : V6 / V7 / V8
ファームウェア操作説明
- ログウィンドウを開いて、各トラッカーの実際のファームウェアバージョンを確認します
(ログウィンドウは、ソフトウェアの「接続と電源オフ」の下にあります)。
-
トラッカーはワイヤレス 📶 で更新されます。USB データケーブルは不要です。
🚫 トラッカーとレシーバーを同時に更新しないでください。 -
更新に失敗した場合は、トラッカーを再起動して再度更新をクリックする必要があります。
🟩緑ランプ – 高速点滅:トラッカーは正常に動作しています
🟩緑ランプ – 低速点滅:トラッカーはレシーバーの信号を待っています
🟦青ランプ:トラッカーはファームウェアデータを受信しています
🟨黄ランプ:更新失敗(手動で 🔘 ボタンを押して再起動し、再度更新してください)
⬜白ランプ:更新成功(通常は10秒後に自動で再起動します。自動再起動できない場合は手動で再起動してください) -
📡レシーバーの更新が完了したら、USB を抜き差しし、🔄ソフトウェアを再起動してください。
注意事項:
現在の Linux 版では、システム権限を必ず設定してください。[ログウィンドウ]で確認できます。
正しく設定されていない場合、USB レシーバーの接続に影響し、「state -3」が繰り返し表示されることがあります。
ソフトウェアはインターネット接続環境で使用する必要があります。オフラインで使用したい場合は、スマートフォンのテザリング機能を使用してネットワークに接続し、ソフトウェアを起動して30秒待ってからネットワークを切断してください。
([ログウィンドウ]でネットワーク検証の成功が表示されていれば、ネットワークを切断しても問題ありません)
Android は現在 Preview プレビュー版です。今回のリリースは、Android 環境におけるプログラムコアの安定性を確認することが主な目的です。
使用中に Bug が発生した場合は、Twitter(X)の関連投稿や Discord へのコメントをお待ちしています。
注:OTGケーブルはQuestまたはPicoの一体型VRヘッドセット専用で、標準では付属しません。公式ストアのOTGケーブルはPD充電に対応しています。充電が不要な場合は、一般的なOTGアダプターまたは変換ケーブルを別途ご購入ください。PD充電が不要な場合(Quest 2など)は、一般的なOTG充電ケーブル(5V/2A)も使用できます。
[ ファームウェア ] 対応バージョンと操作説明。
古いソフトウェアバージョンに戻す場合は、ファームウェアもダウングレードする必要があります。
Android Preview 0.2 - ◼️tracker : V16 / V17 , 📡receiver : V6 / V7 / V8
ファームウェア操作説明
- ログウィンドウを開いて、各トラッカーの実際のファームウェアバージョンを確認します
(ログウィンドウは、ソフトウェアの「接続と電源オフ」の下にあります)。
-
トラッカーはワイヤレス 📶 で更新されます。USB データケーブルは不要です。
🚫 トラッカーとレシーバーを同時に更新しないでください。 -
更新に失敗した場合は、トラッカーを再起動して再度更新をクリックする必要があります。
🟩緑ランプ – 高速点滅:トラッカーは正常に動作しています
🟩緑ランプ – 低速点滅:トラッカーはレシーバーの信号を待っています
🟦青ランプ:トラッカーはファームウェアデータを受信しています
🟨黄ランプ:更新失敗(手動で 🔘 ボタンを押して再起動し、再度更新してください)
⬜白ランプ:更新成功(通常は10秒後に自動で再起動します。自動再起動できない場合は手動で再起動してください) -
📡レシーバーの更新が完了したら、USB を抜き差しし、🔄ソフトウェアを再起動してください。
注意事項:
USB レシーバーは OTG データケーブルを使用して、Rebocap ソフトウェアを実行するデバイスに接続する必要があります。
ファームウェアの更新、ジャイロスコープおよび磁場の校正は、スマートフォンでの操作を推奨します。
データコネクタが劣化していると接続が切れやすいため、OSC 転送アプリまたはレシーバーブリッジアプリを使用してソフトウェアの接続を維持できます。
ソフトウェアはインターネット接続環境で使用する必要があります。オフラインで使用したい場合は、ソフトウェアを起動して30秒待ってからネットワークを切断してください。
([ログウィンドウ]でネットワーク検証の成功が表示されていれば、ネットワークを切断しても問題ありません)
ソフトウェアインストール
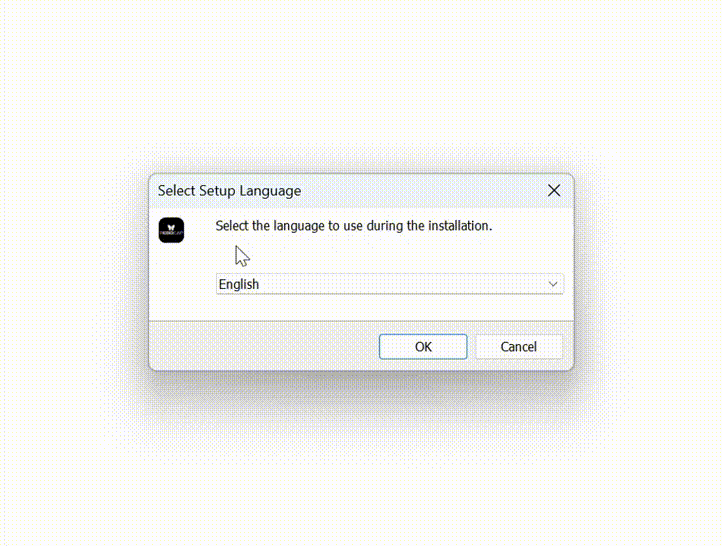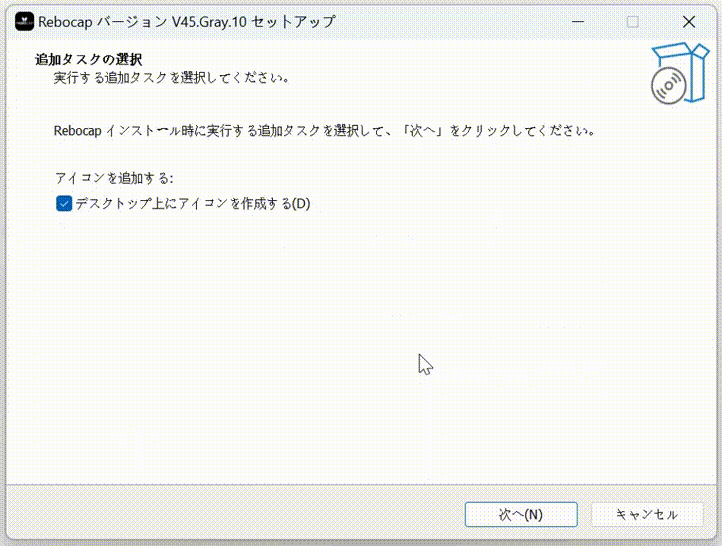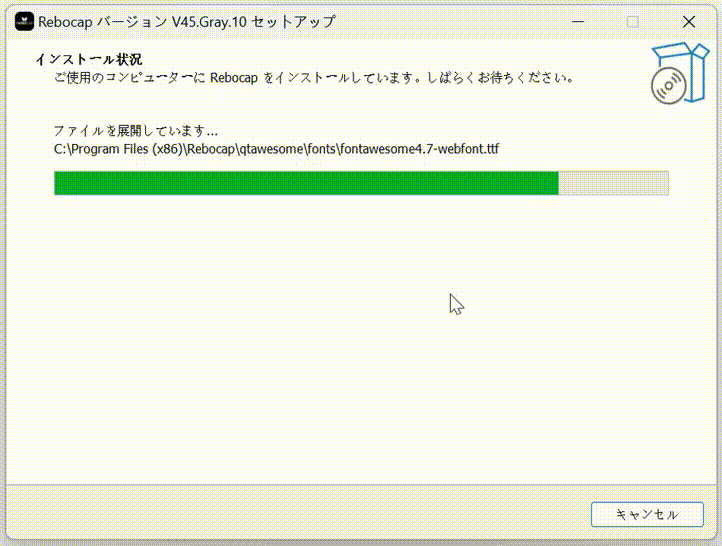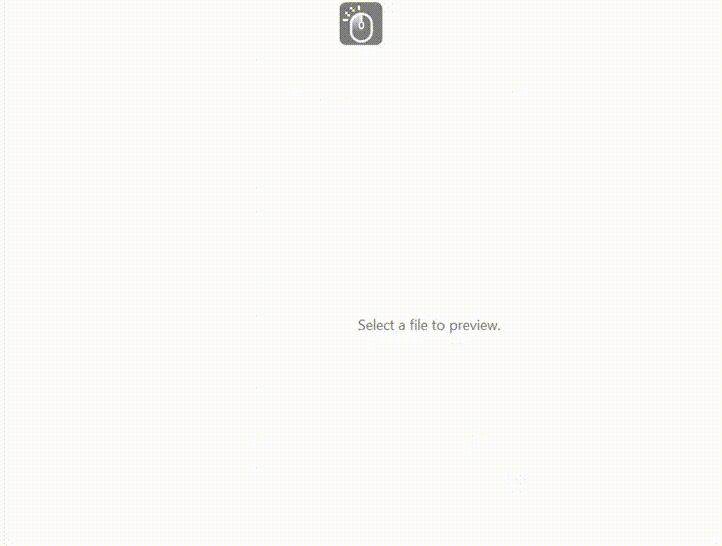
- rebocap_release_v01.exe をダブルクリックします(現在のバージョンは rebocap_release_v01.exe)
- 下図のとおりにインストールを行います
- rebocap ソフトウェアを起動します
- スタートメニューから起動
- デスクトップのショートカットから起動
Linux 版は .run インストールパッケージを使用します:
- インストールパッケージのあるディレクトリでターミナルを開き、まず実行権限を付与します:
chmod +x rebocap-linux-preview-0.1-1.run - インストーラーを実行します:
./rebocap-linux-preview-0.1-1.run - 画面の指示に従ってインストールを完了します。デフォルトのインストールパスは
~/.local/opt/rebocapです - インストール完了後、アプリケーションメニューまたはインストールディレクトリから Rebocap を起動します
自動システム認証に失敗した場合に手動で補えるよう、以下を実行してください:
デバイス権限の設定(必須。設定しないとレシーバーが接続できません)
sudo bash ~/.local/opt/rebocap/linux/install_linux_permissions.sh --install --user "$USER"
実行後にレシーバーを一度抜き差ししてから、ソフトウェアを起動してください。
Android 版は .apk インストールパッケージを使用します:
ReboCapAndroid-Preview-0.2.apkをスマートフォンに転送し、タップしてインストールします- システムから確認された場合は、「提供元不明のアプリ」のインストールを許可してください
- インストール完了後、Rebocap を起動します
- OTG データケーブルで USB レシーバーを接続し、ソフトウェアの指示に従って接続を完了します
ソフトウェア更新情報
更新履歴
2026-11-11 更新
ファームウェア
-
📡レシーバーファームウェア V8 :
従来の CDC シリアルポートドライバを廃止し、vendor モードを使用することで転送速度がより高速になります(基本的に影響はありません)。
主な理由は、シリアルポートドライバが他のシステムプログラムやシステムコンポーネントの影響を受けやすく、安定性が非常に悪いためです。
注意:一度新しいファームウェアにアップグレードすると、最新バージョンのソフトウェアでしか使用できません。古いバージョンでは認識されないため、古いバージョンのソフトウェアを使用するにはレシーバーのファームウェアをダウングレードする必要があります。 -
◼️トラッカーファームウェア V16:
新旧のアルゴリズムでデフォルトの向きが一致しない問題を修正(v15 ファームウェアではボタンで再起動すると右へ90°回転していました)、
非耐磁モードをサポート(従来は耐磁スイッチが v15 ファームウェアに効かず、ダンスに適していませんでした)。
ソフトウェア
-
Linux 版と Android 版を新規追加。主に、コアのバグが発生するかどうか、および一部 UI の操作ロジックの変更点を観察するためです。
Linux 版の UI は Windows と一致させ、Android 版は再設計しましたが、操作の動線は Windows 版に近いものとし、縦画面と横画面の切り替えをサポートします。
-
3D プレビューアを OGRE に変更
ただし、NVIDIA のグラフィックドライバは GPU 使用率を正規化して表示する可能性があり、GPU 使用率が誤って 20%〜40% と表示されることがあります。AMD のグラフィックカードではこの「奇妙な」表示は発生せず、今後の調査と調整が必要です。
-
ファームウェアアップグレードを独立したウィンドウとして提供
v7 ~ v15 のファームウェアアップグレードは多くの人にとって高いハードルとなっていたため、このウィンドウを改善しました。
-
[6軸モード]を[地磁気補助]に改名し、スイッチの向きを反転
各言語のプレイヤーが6軸を6個のトラッカーモードだと誤解していることが分かりました。
-
動作校正のロジックを調整
[緊急停止]ボタンを追加し、誤って校正を開始した場合に停止できるようにしました。
折りたたみ式の拡張バーを追加し、適切に調整すると校正のカウントダウンが非常に短くなり、前回の校正記録の保持をサポートします(有効にしない場合はソフトウェアを閉じてから7分で失効します)。 -
トラッカーの「ダブルタップ」を[タップ割り当て]に変更
プレイヤーがタップマクロをカスタマイズでき、誰をタップするか、タップ間隔、どのショートカットをトリガーするかを自由に組み合わせられます。
-
音量スライダーを追加
ソフトウェアの通知音を直接オン/オフできるようになります
-
VMC の高さの差のバグを解消
以前、VMC が地面より一段高くなるバグは、地面から hips までの高さが誤って2倍で出力されていたことが原因でした。
-
使用率の高い一部の機能について[高度な設定]の制御を削除
end. UI インタラクションの改善は継続的に行っていきます。また、皆さんの使用感に関する統計項目には、まだ調整が必要なものが数多くあります。
2026-02-04 更新: rebocap Release V02 Beta02
- ファームウェアを v15 に更新し、耐磁性と6軸アルゴリズムを最適化。耐磁安定性と6軸の安定性が向上
動的状況(ずっとダンスしている、磁場が悪い等)では依然として6軸性能に近いですが、新ファームウェアは磁場が良好な場合、動的ダンスでも常に補正が可能です(旧ファームウェアは静止状態が間にあることで補正されていました)。
- 遅延自動シャットダウン機能を追加。新しいレシーバーファームウェアへのアップグレードが必要です。
- 方位校正をリファクタリングし、PC方位校正機能を追加:
注意:PC方位校正時も全身Aポーズで行い、前腕と手のひらを前に上げるとベターです。Sポーズでも、座って手を前に伸ばしても構いません。
- ソフトが予期せずクラッシュしても、5分以内に再起動すれば前回の校正結果が自動適用され、再度の動作校正は不要。
- 方位校正時に磁場をリセット(相対磁場1.0に直接リセット)。ベッドに横たわっている場合は、校正時の磁場を初期磁場としてリセットします。
- 簡易磁場校正(8の字描き)の制限を解除し、デフォルトでクリック可能に
デフォルトでは8個のセンサーを同時に校正できます。
dataディレクトリにファイルdata/__no_limit_max_nodes__を追加すると、校正数の制限を解除できます。 - 横になった後に足裏の動きでキャラクタ骨格が分離する可能性があるバグを修正
その他の更新:
- ソフト上部にバージョン番号を表示
- 自動非表示(電源オフのセンサー)機能が無効になるバグを修正
- 足裏滑り防止モードをオフにすると、足裏が地面より下に行くことができ、IK を削除
- レシーバーを抜いた後にキャラクタ姿勢がフリーズするバグを解決
- 骨格設定にVR側面オフセットを追加(モデルのHMD取付点が眉間ではなく少し横にある場合など、実際の状況に合わせて調整可能)
2025-12-03 更新: rebocap Release V01
VR 部分:
- その場歩行機能を追加。足踏みでスティックを安定して前進させることができます。詳細はヘルプドキュメント(高度な機能)を参照してください。
- VR 仮想地面高さを追加し、-100cm〜100cm の範囲で調整可能(高度な機能)
- コントローラー置き換え機能を追加。オンにすると手のひらトラッカーがコントローラーの位置と姿勢を置き換えます。詳細はヘルプドキュメント(高度な機能)を参照してください。
- SteamVR プラグインをアップグレードし、トラッカーがコントローラーとして認識される現象を修正
- VR モードで骨格をインポートした際、足裏の位置が誤る問題(主に IK 計算に影響)を修正し、キャラクタの足裏および全体が下がる問題を解決
- 方位リセット後、自動リセット機能を自動的にトリガー
- 電源オフのノードを自動非表示にするスイッチを追加。オンにすると電源オフのノードが自動で非表示になります。
- VR の胸腰ヘッドトラッキング機能を復活
PC 部分:
- 動作校正アルゴリズムを更新し、Tポーズの腕姿勢要求を緩和。両腕が非対称になる問題を解決
- 腕 IK を追加。合掌 IK は合掌状態での腕交差問題を可能な限り低減し、Aポーズ IK は肩幅が狭いモデルで腕が垂直の際に発生する深刻な貫通問題を解決
- MMD 動作エクスポートと PMX モデルインポートを追加。注意:VMD 動作には IK がないため、IK 制約を自分で削除する必要があります。
- アニメーションフレームレートジャンプ、最大999のバグを修正
共通部分:
- UI を更新し、機能ごとに区分。いくつかの用語翻訳を最適化し、機能説明をよりユーザーフレンドリーに
- 高度設定スイッチ、設定エクスポート・ロード、デフォルト設定復元機能を追加
- 静止判定が通らず校正できない問題を削除
- 自動接続機能を追加。今後は接続ボタンを手動でクリックする必要なし
- レシーバーファームウェアアップグレードを追加し、CPU 高負荷によるパケットロス問題を解決(特に AMD CPU)
- トラッカーを v07 ファームウェアにアップグレードし、全体的により安定
- 一部ノードのみを選択して6軸を行う機能を追加(高度な機能)
- 一部ジャイロ校正後にゼロにならないバグを修正
その他:
- 起動画面を追加し、長時間バックグラウンドで待機することを防止
- 3D ウィンドウの安定性を強化
- 認証サーバーを3つ(中国、香港、米国)に増設し、そのうち1つでも認証に成功すれば通過とする
- キャリブレーション時にまれにデータ送信失敗と表示されるバグを修正(実際には送信に成功していた)
- デフォルトボーンをコミュニティ推奨のボーンに変更し、その他のデフォルトパラメータも調整
- 6軸スイッチのオン/オフ時に再キャリブレーションの案内を追加
- 6軸の横方向バイアス補正問題を修正
TODO(順不同・主要な更新内容のみ)
- IK 効果の最適化
- ソフトウェアの安定性を最適化
- VR 3点トラッキングモード対応
- PC 全身6点トラッキングモード対応
- ドキュメントの多言語対応(文書が安定した後に追加予定)
旧バージョン
ご注意ください:preview05 以前のバージョンは 2025-11-29 以降の新しいハードウェアをサポートしていません。新しいハードウェアをご使用の場合は最新の Release 版または Beta 版をダウンロードしてください。