软件下载
下载
下载
Windows 版目前提供 Release 与 Beta 版本,点击下方下载链接。
Beta 版本为公开测试版本,应对磁场干扰明显的区域效果更好,但是尚未大规模验证。
-
版本选择:
V01 - 适合磁场稳定的环境,适用于跳舞。
V02 Beta02.2 - 想体验部分新的ui模块,以及游玩区域金属件多、弹簧床等磁场环境不良的区域使用。 -
推荐安装在非系统盘(不要装在 C 盘)。
[ 固件 ] 对应支持和操作说明。
当切换回旧版软件时,需要相应地降级固件。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公开) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
release_v02 beta02.2 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
固件操作说明
- 打开日志窗口以查看每个追踪器的实际固件版本
(日志窗口位于软件中的“连接与关机”下方)。
-
追踪器是通过无线 📶 进行更新的 — 无需使用 USB 数据线。
🚫 请勿同时更新追踪器和接收器。 -
如果更新失败,需要重启追踪器并再次点击更新。
🟩绿灯 – 快闪:追踪器工作正常
🟩绿灯 – 慢闪:追踪器正在等待接收器信号
🟦蓝灯:追踪器正在接收固件数据
🟨黄灯:更新失败(手动按下 🔘 按钮重启,然后重新更新)
⬜白色:更新成功(通常在 10s 后自动重启,如果无法自动重启需要手动重启) -
当 📡接收器更新完成后,断开并重新插入 USB,然后 🔄重启软件。
如果在VR模式使用 V01 版本,需要更改以下设置。
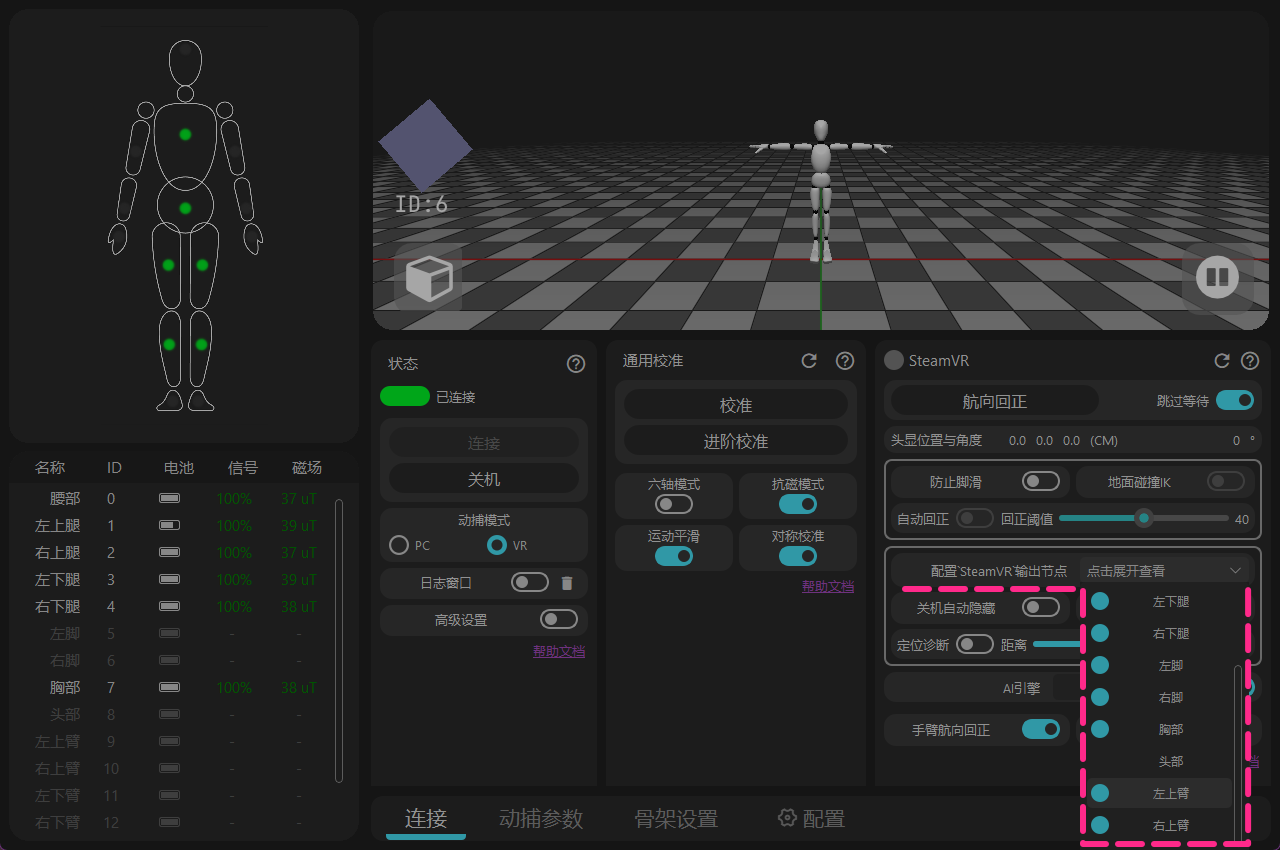
打开 [配置'SteamVR'输出节点] → 关闭 [左/右上臂]
详情
后发现该功能无法自动检查,在V02 Beta02软件中已修复。
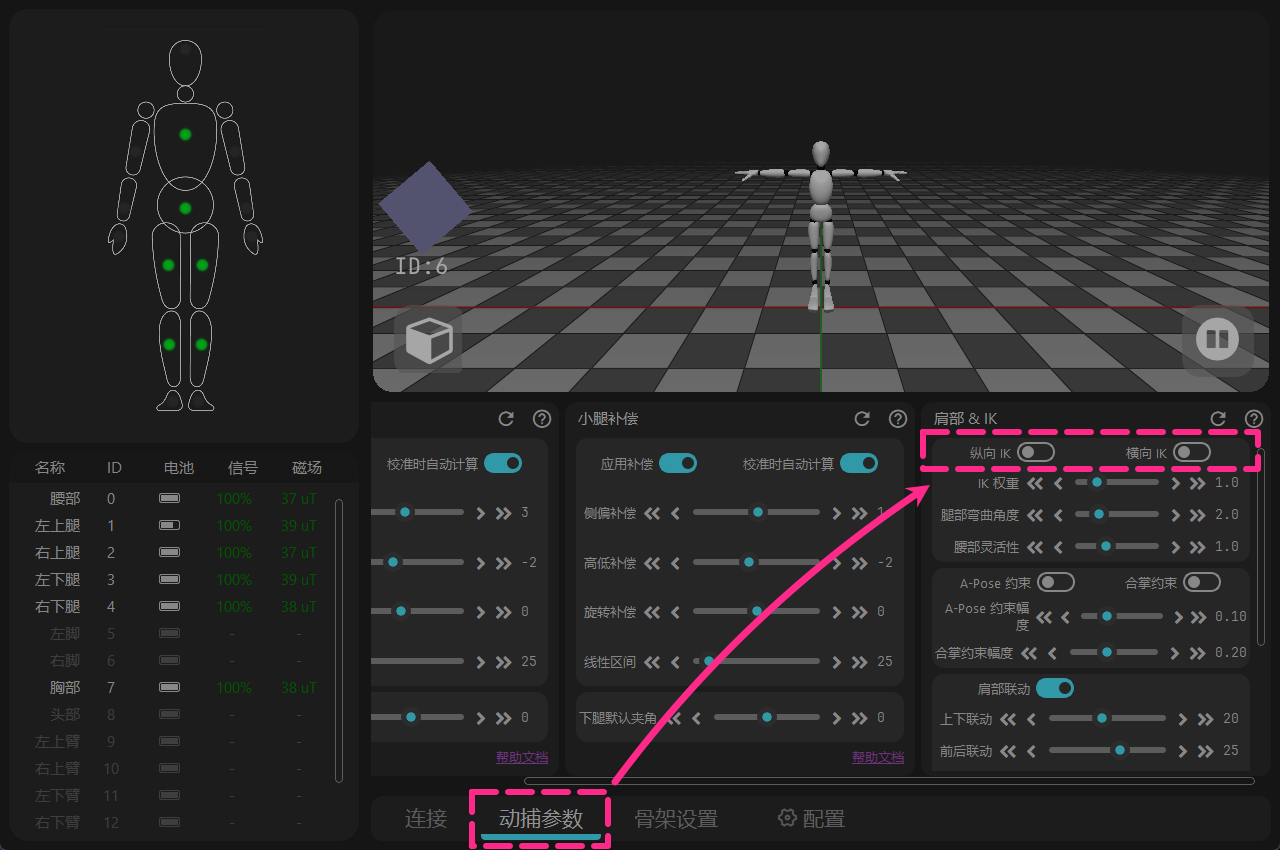
→ [运动参数] → 关闭 [纵向 IK & 横向 IK]
详情
但会意外处于全局工作状态,在V02 Beta02软件中已修复。
注意事项:
当前 Windows 版仅支持 Windows 10 及以上系统版本。
软件必须在联网状态下使用,如果希望离线使用,请使用手机热点网络,开启软件30秒以后再断开网络即可。
(在[日志窗口]中只要显示网络校验成功,即可断开网络)
Linux 目前为 Preview 预览版,本次发布主要用于观察程序核心在 Linux 环境下的稳定性。
使用中如遇到 Bug,欢迎到 Twitter(X)的相关贴文和 Discord 留言。
Linux 默认安装路径为 ~/.local/opt/rebocap。
[ 固件 ] 对应支持和操作说明。
当切换回旧版软件时,需要相应地降级固件。
Linux Preview 0.1 - ◼️tracker : V16 / V17 , 📡receiver : V6 / V7 / V8
固件操作说明
- 打开日志窗口以查看每个追踪器的实际固件版本
(日志窗口位于软件中的“连接与关机”下方)。
-
追踪器是通过无线 📶 进行更新的 — 无需使用 USB 数据线。
🚫 请勿同时更新追踪器和接收器。 -
如果更新失败,需要重启追踪器并再次点击更新。
🟩绿灯 – 快闪:追踪器工作正常
🟩绿灯 – 慢闪:追踪器正在等待接收器信号
🟦蓝灯:追踪器正在接收固件数据
🟨黄灯:更新失败(手动按下 🔘 按钮重启,然后重新更新)
⬜白色:更新成功(通常在 10s 后自动重启,如果无法自动重启需要手动重启) -
当 📡接收器更新完成后,断开并重新插入 USB,然后 🔄重启软件。
注意事项:
当前 Linux 版务必设置系统权限,在[日志窗口]可查看,
如果没修改成功可能会影响 USB 接收器连接,反复提示“state -3”。
软件必须在联网状态下使用,如果希望离线使用,请使用手机热点网络,开启软件30秒以后再断开网络即可。
(在[日志窗口]中只要显示网络校验成功,即可断开网络)
Android 目前为 Preview 预览版,本次发布主要用于观察程序核心在 Android 环境下的稳定性。
使用中如遇到 Bug,欢迎到 Twitter(X)的相关贴文和 Discord 留言。
说明:OTG 数据线仅适用于 Quest 或 Pico 一体机,官方默认不随设备附赠。官方商店提供的 OTG 数据线兼具 PD 充电功能;如果不需要充电,可以自行购买普通 OTG 转接头或转接线。如果不需要 PD 充电(例如 Quest 2),也可以使用普通 OTG 充电线(5V/2A)。
[ 固件 ] 对应支持和操作说明。
当切换回旧版软件时,需要相应地降级固件。
Android Preview 0.2 - ◼️tracker : V16 / V17 , 📡receiver : V6 / V7 / V8
固件操作说明
- 打开日志窗口以查看每个追踪器的实际固件版本
(日志窗口位于软件中的“连接与关机”下方)。
-
追踪器是通过无线 📶 进行更新的 — 无需使用 USB 数据线。
🚫 请勿同时更新追踪器和接收器。 -
如果更新失败,需要重启追踪器并再次点击更新。
🟩绿灯 – 快闪:追踪器工作正常
🟩绿灯 – 慢闪:追踪器正在等待接收器信号
🟦蓝灯:追踪器正在接收固件数据
🟨黄灯:更新失败(手动按下 🔘 按钮重启,然后重新更新)
⬜白色:更新成功(通常在 10s 后自动重启,如果无法自动重启需要手动重启) -
当 📡接收器更新完成后,断开并重新插入 USB,然后 🔄重启软件。
注意事项:
需要使用 OTG 数据线将 USB 接收器连接运行 Rebocap 软件的设备。
固件更新、陀螺仪和磁场校准建议使用手机操作。
如果数据接口老化容易断开连接,可使用 OSC 转发 App 或接收器桥接 App 来保持软件连接。
软件必须在联网状态下使用,如果希望离线使用,开启软件30秒以后再断开网络即可。
(在[日志窗口]中只要显示网络校验成功,即可断开网络)
软件安装
- 双击 rebocap_release_v01.exe(当前版本为 rebocap_release_v01.exe)
- 按照下图所示进行安装
- 打开 rebocap 软件
- 开始菜单打开
- 桌面快捷方式打开
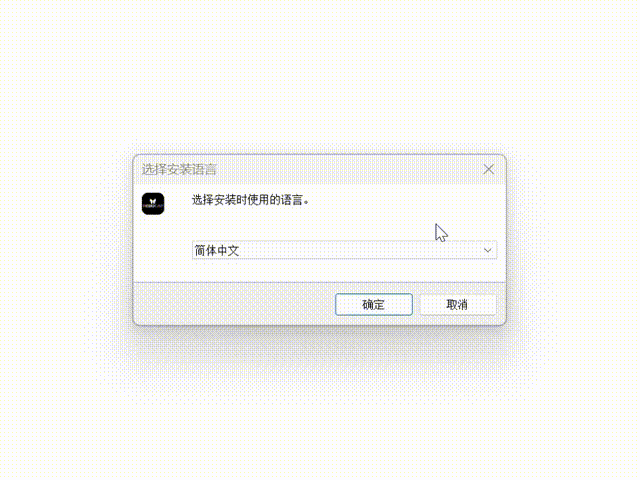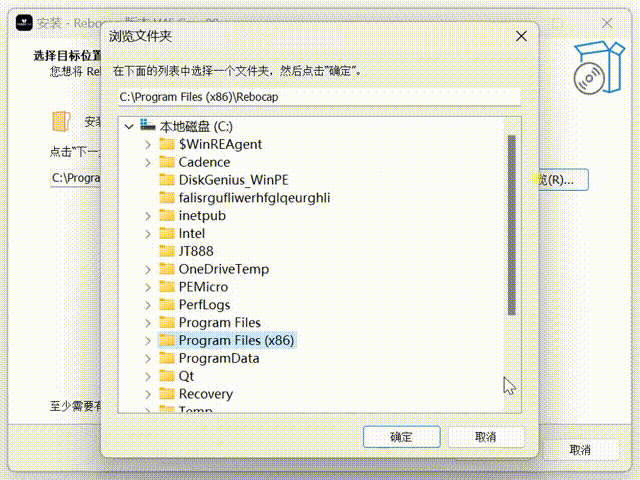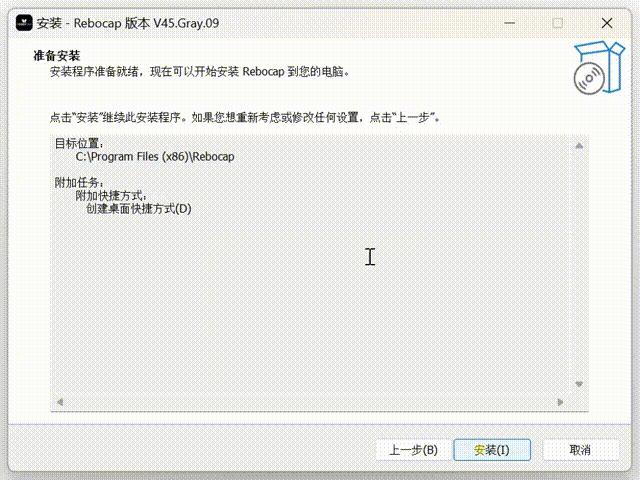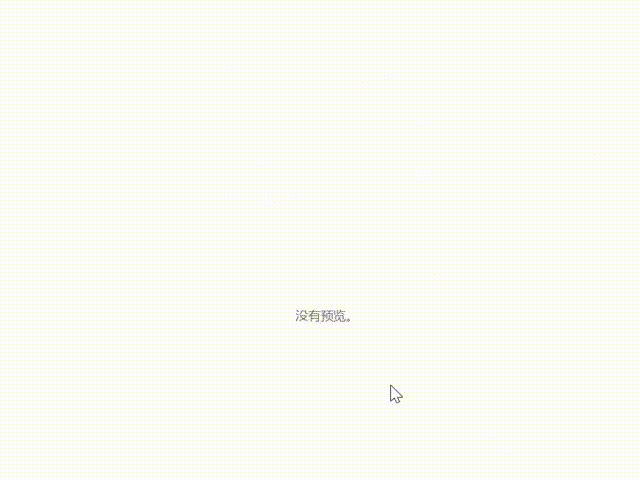
Linux 版使用 .run 安装包:
- 在安装包所在目录打开终端,先赋予执行权限:
chmod +x rebocap-linux-preview-0.1-1.run - 运行安装程序:
./rebocap-linux-preview-0.1-1.run - 按提示完成安装,默认安装路径为
~/.local/opt/rebocap - 安装完成后,从应用菜单或安装目录启动 Rebocap
为了确保自动系统授权失败时能手动补上:
设备权限配置(必做,否则接收器连不上)
sudo bash ~/.local/opt/rebocap/linux/install_linux_permissions.sh --install --user "$USER"
执行后拔插一次接收器,再启动软件。
Android 版使用 .apk 安装包:
- 将
ReboCapAndroid-Preview-0.2.apk传输到手机并点击安装 - 如系统提示,请允许“安装未知应用”
- 安装完成后打开 Rebocap
- 使用 OTG 数据线连接 USB 接收器,并按软件提示完成连接
软件更新说明
更新日志
2026-11-11 更新
固件
-
📡接收器固件 V8 :
丢弃传统的 CDC 串口驱动,使用 vendor 模式,传输速率更快(基本无影响),
主要是串口驱动容易被系统其它程序干扰,或者容易被系统组件影响,稳定性太差。
注意:一旦升级到新固件,只能用最新版本软件,老版本无法识别,只能回退接收器固件才能使用老版本软件。 -
◼️追踪器固件 V16:
修改新老算法默认方向不一致问题(v15固件按钮重启后会朝右90°),
支持非抗磁模式(之前抗磁开关对v15固件无效,导致不适合用于跳舞)。
软件
-
新增Linux和Android端,主要观察大家是否会出现核心bug,以及改动部分ui的操作逻辑
Linux端ui界面会与Windows保持一致,安卓端为重新设计,但操作动线保持与Windows端相近,支持竖屏横屏切换。
-
3d预览器更换为OGRE
但nvidia显卡驱动可能会把GPU用量归一化显示,导致错误的显示GPU使用率达到20%~40%,AMD显卡无该‘奇妙’显示,有待后续调查和调整。
-
固件升级制作为独立窗口
v7 ~ v15的固件升级成为很多人都一道门槛,由此改进此窗口。
-
[六轴模式]改名为[地磁辅助],并且开关反向
发现各语言玩家都出现把6轴误认为6个追踪器模式。
-
动作校准逻辑调整
增加[紧急停止]按钮,如果误触校准时可以停下。
增加折叠扩展栏,适当调节后校准的倒计时会非常短,支持保留上一次校准的记录(不启用时关闭软件7分钟后过期)。 -
追踪器敲一敲改为[敲击分配]
允许玩家自定义敲击宏,自由搭配敲谁、敲打间隔、触发什么快捷键。
-
增加音量滑条
方便直接开关软件提示音
-
消除VMC高度差bug
之前vmc比地面高出一段的bug为地面到hips的高度被错误的 x2 倍输出。
-
部分使用率高的功能移除[高级设置]的控制
end. UI 交互的改进会持续进行,还有很多看到大家的使用感受统计条目有待调整。
2026-02-04 更新: rebocap Release V02 Beta02
- 更新固件到v15,优化抗磁和6轴算法,抗磁稳定性提升,6轴稳定性提升
动态情况下,比如一直跳舞,并且磁场不好的情况下,还是和6轴性能接近。新固件在磁场良好的情况下,动态跳舞基本能够一直修正(以前的固件则是依赖中间存在静止状态进行修正)
- 增加延迟自动关机功能,需要升级新的接收器固件。
- 航向校准重构,同时新增 PC航向校准 功能:
注意:PC航向校准的时候,也是全身A-pose,小臂和手掌也抬起来向前会更好,或者直接做S-Pose也可以,或者坐着把手伸向正前方也行)
- 软件意外闪退,5分钟内打开,还会自动应用上次校准结果,无需再次动作校准
- 航向校准时,会重置磁场(直接重置到相对磁场1.0),也就是躺床上的话,会按照校准时刻作为初始磁场来回正。
- 放开磁场校准限制,简易磁场校准(画8字)默认可展示点击
默认限制8个传感器同时校准,如果data目录新增文件:
data/__no_limit_max_nodes__,即可放开校准数量限制 - 修复躺下后脚底运动可能导致人物骨架分离的bug
其它更新:
- 软件头部显示版本号
- 修复自动隐藏关机传感器功能不生效的bug
- 关闭脚底防滑模式下,脚底可以到地面以下,并且移除了IK
- 解决拔掉接收器后人物姿态冻结的bug
- 骨架设置增加了VR侧向偏移(部分模型的头显挂载点不在眉心,而是侧边一点点,可以自行根据实际情况调试)
2025-12-03 更新: rebocap Release V01
VR 部分:
- 增加原地行走的功能,可以原地踏步的时候,模拟摇杆稳定缓慢向前推进,具体请阅读帮助文档(高级功能)
- 增加 VR 虚拟地面高度,-100cm~100cm范围调节(高级功能)
- 增加替换控制器功能,开启后会使用手掌跟踪器替换手柄控制器的位置和姿态,具体请阅读帮助文档(高级功能)
- 升级 SteamVR 插件,并尝试修复跟踪器识别为控制器的现象
- 修复VR模式导入骨架下,脚底定位点错误问题(主要影响 IK 计算),导致人物脚底以及整体被拉低。
- 航向回正以后,会主动触发 自动回正功能
- 增加自动隐藏关闭的节点开关,开启以后,会自动隐藏关机的节点
- 恢复 VR 的 胸腰跟随头显功能
PC 部分:
- 动作校准算法更新,减低 Tpose 手臂姿态要求,解决部分用户两只手臂不对称问题
- 增加手臂 IK,合掌 IK 可以尽可能降低合掌状态下手臂交叉问题,Apose IK用于解决虚拟人物肩膀太窄,手臂垂直的时候导致严重穿模问题
- 新增 MMD 动作导出,以及 PMX 模型导入。注意,VMD动作没有IK,需要自行移除 IK 约束。
- 修复动画帧率跳转,最大999 的bug
通用部分:
- UI 更新,按照功能进行分区,以及部分名词翻译优化,功能描述更人性化
- 增加高级设置开关,以及设置导出和设置加载,恢复默认设置功能
- 移除静止判定不过导致无法校准的问题
- 增加自动连接功能,现在不需要手动点击连接按钮
- 增加接收器固件升级,解决CPU高负载丢包问题(特别是 AMD CPU)
- 跟踪器升级到 v07 固件,整体更稳定
- 增加可选取部分节点进行六轴的能力(高级功能)
- 修复个别陀螺仪校准后不归零的bug
其它:
- 增加启动界面,避免长时间后台等待
- 增强 3D 窗口稳定性
- 验证服务器增加到三个(中国、香港和美国),只要其中一个验证服务器通过就验证通过。
- 修复校准的时候偶发数据发送失败的bug(实际上是发送成功了)
- 默认骨架修改为社区推荐的默认骨架,以及其它默认参数修改
- 六轴开关开启关闭增加重新校准提示
- 修复六轴侧偏补偿问题
TODO(排名不分先后,这里只介绍大的更新点)
- 优化 IK 效果
- 优化软件稳定性
- VR 3点模式支持
- PC 全身6点模式支持
- 文档增加其它语言(后续文档稳定以后再增加)
历史版本
请注意,preview05以前的版本不支持 2025-11-29 号以后的新版本硬件,新版本硬件请下载最新 Release 版本 或者 Beta 版本