소프트웨어 다운로드
다운로드
다운로드
현재 Windows 버전은 Release와 Beta 버전을 제공하며, 아래의 다운로드 링크를 클릭하세요.
Beta 버전은 공개 테스트 버전으로, 자기장 간섭이 뚜렷한 영역에서 더 좋은 효과를 보이지만 아직 대규모로 검증되지는 않았습니다.
-
버전 선택:
V01 - 자기장이 안정적인 환경에 적합하며, 춤출 때 사용하기 좋습니다.
V02 Beta02.2 - 일부 새로운 UI 모듈을 체험하고 싶거나, 플레이 영역에 금속 부품이 많거나 트램펄린 등 자기장 환경이 좋지 않은 영역에서 사용합니다. -
시스템 드라이브가 아닌 다른 드라이브에 설치하는 것을 권장합니다 (C 드라이브에 설치하지 마세요).
[ 펌웨어 ] 지원 및 조작 안내.
이전 소프트웨어 버전으로 다시 전환할 때는 펌웨어도 그에 맞게 다운그레이드해야 합니다.
release_v01 - ◼️트래커 : V6 / V7 , 📡리시버 : V6 / V7
release_v02 beta02 - ◼️트래커 : V15 , 📡리시버 : V6 / V7
(미공개) release_v02 beta02.1 - ◼️트래커 : V16 , 📡리시버 : V6 / V7 / V8
release_v02 beta02.2 - ◼️트래커 : V16 , 📡리시버 : V6 / V7 / V8
펌웨어 작동 지침
- 로그 창을 열어 각 트래커의 실제 펌웨어 버전을 확인하세요
(로그 창은 소프트웨어의 "연결 & 전원 끄기" 아래에 있습니다).
-
트래커는 무선(📶)으로 업데이트됩니다 — USB 데이터 케이블이 필요하지 않습니다.
🚫 트래커와 리시버를 동시에 업데이트하지 마세요. -
업데이트가 실패하면 트래커를 재시작하고 업데이트를 다시 클릭해야 합니다.
🟩녹색 – 빠르게 깜박임: 트래커가 정상적으로 작동 중
🟩녹색 – 느리게 깜박임: 트래커가 리시버 신호를 기다리는 중
🟦파란색: 트래커가 펌웨어 데이터를 수신 중
🟨노란색: 업데이트 실패 (🔘 버튼을 수동으로 눌러 재시작한 후 다시 업데이트)
⬜흰색: 업데이트 성공 (보통 10초 후 자동 재시작되며, 자동으로 재시작되지 않으면 수동으로 재시작해야 함) -
📡리시버 업데이트가 완료되면 USB를 뽑았다가 다시 꽂은 후 소프트웨어를 🔄재시작하세요.
VR 모드에서 V01 버전을 사용하는 경우 다음 설정을 변경해야 합니다.
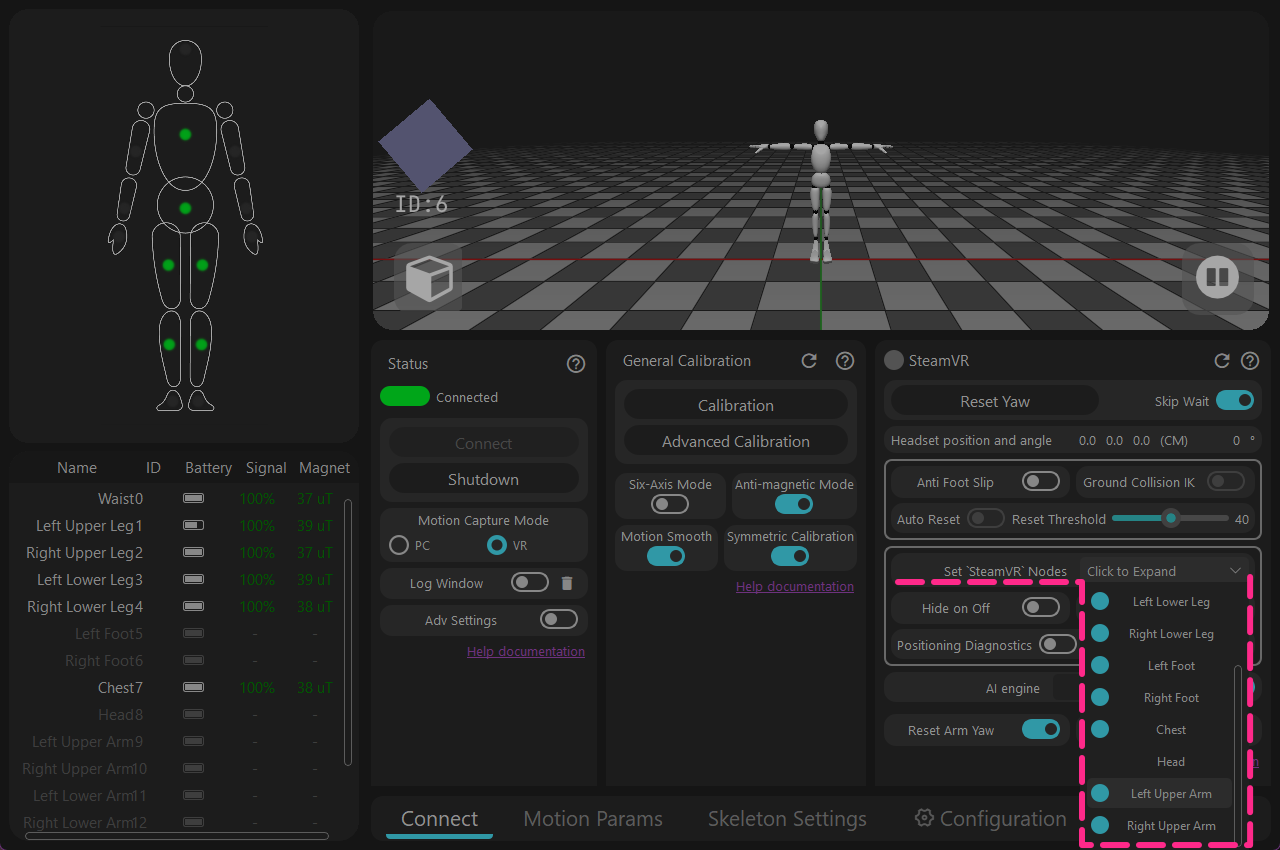
[Configure 'SteamVR' output nodes] 열기 → [Left/Right Upper Arm] 끄기
상세
이후 해당 기능을 자동으로 확인할 수 없다는 점을 발견하여 V02 Beta02 소프트웨어에서 수정되었습니다.
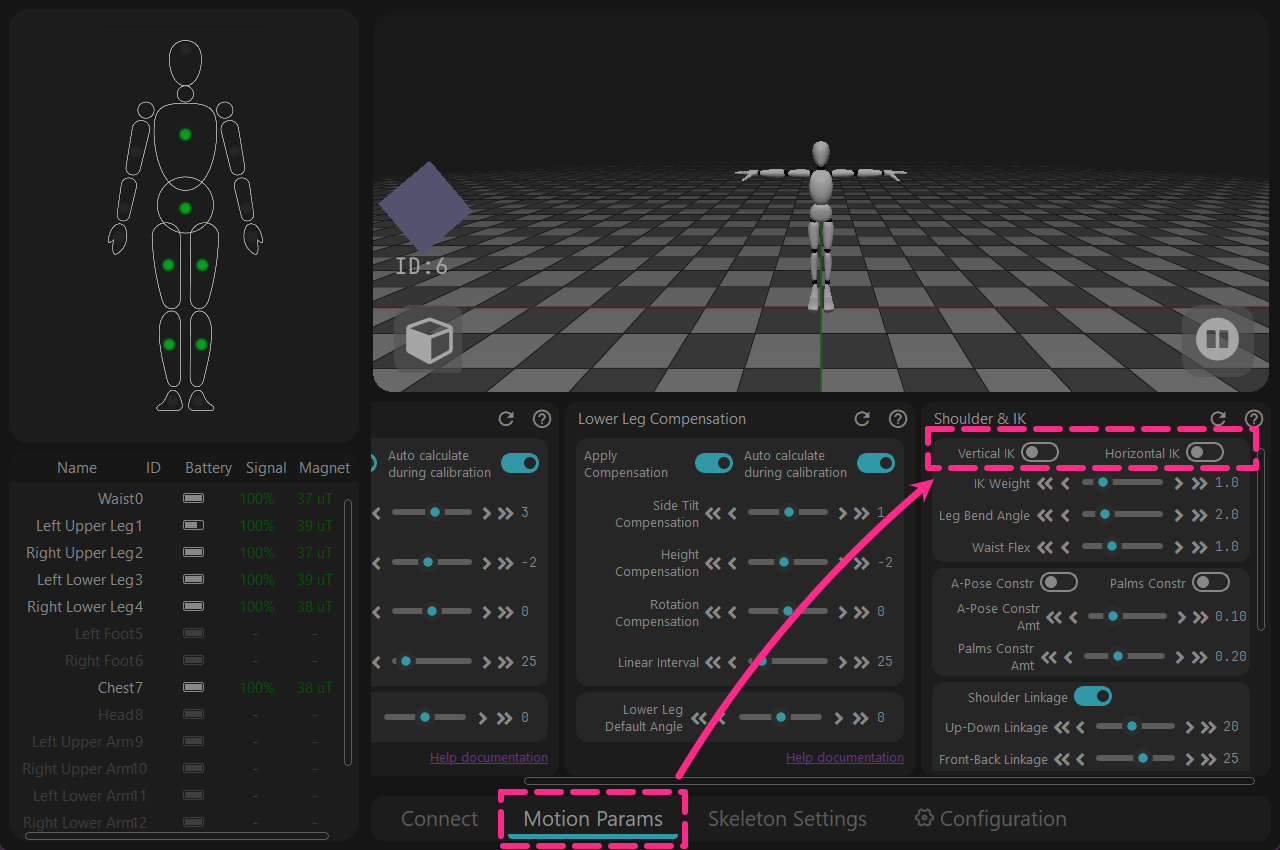
→ [Motion Parameters] → [Vertical IK & Horizontal IK] 끄기
상세
예기치 않게 전역에서 작동 상태로 유지되어 V02 Beta02 소프트웨어에서 수정되었습니다.
주의 사항:
현재 Windows 버전은 Windows 10 이상 시스템 버전만 지원합니다.
소프트웨어는 인터넷에 연결된 상태에서 사용해야 합니다. 오프라인으로 사용하려면 모바일 핫스팟 네트워크를 사용하고, 소프트웨어를 실행한 후 30초 뒤에 네트워크 연결을 해제하면 됩니다.
([로그 창(Log window)]에 네트워크 인증 성공이 표시되면 네트워크 연결을 해제할 수 있습니다)
Linux는 현재 Preview 프리뷰 버전이며, 이번 릴리스는 주로 Linux 환경에서 프로그램 코어의 안정성을 관찰하기 위한 것입니다.
사용 중 Bug가 발생하면 Twitter(X)의 관련 게시물과 Discord에 남겨 주세요.
Linux의 기본 설치 경로는 ~/.local/opt/rebocap입니다.
[ 펌웨어 ] 지원 및 조작 안내.
이전 소프트웨어 버전으로 다시 전환할 때는 펌웨어도 그에 맞게 다운그레이드해야 합니다.
Linux Preview 0.1 - ◼️트래커 : V16 / V17 , 📡리시버 : V6 / V7 / V8
펌웨어 작동 지침
- 로그 창을 열어 각 트래커의 실제 펌웨어 버전을 확인하세요
(로그 창은 소프트웨어의 "연결 & 전원 끄기" 아래에 있습니다).
-
트래커는 무선(📶)으로 업데이트됩니다 — USB 데이터 케이블이 필요하지 않습니다.
🚫 트래커와 리시버를 동시에 업데이트하지 마세요. -
업데이트가 실패하면 트래커를 재시작하고 업데이트를 다시 클릭해야 합니다.
🟩녹색 – 빠르게 깜박임: 트래커가 정상적으로 작동 중
🟩녹색 – 느리게 깜박임: 트래커가 리시버 신호를 기다리는 중
🟦파란색: 트래커가 펌웨어 데이터를 수신 중
🟨노란색: 업데이트 실패 (🔘 버튼을 수동으로 눌러 재시작한 후 다시 업데이트)
⬜흰색: 업데이트 성공 (보통 10초 후 자동 재시작되며, 자동으로 재시작되지 않으면 수동으로 재시작해야 함) -
📡리시버 업데이트가 완료되면 USB를 뽑았다가 다시 꽂은 후 소프트웨어를 🔄재시작하세요.
주의 사항:
현재 Linux 버전은 반드시 시스템 권한을 설정해야 하며, [로그 창(Log window)]에서 확인할 수 있습니다.
제대로 수정하지 않으면 USB 리시버 연결에 영향을 주어 "state -3"이 반복해서 표시될 수 있습니다.
소프트웨어는 인터넷에 연결된 상태에서 사용해야 합니다. 오프라인으로 사용하려면 모바일 핫스팟 네트워크를 사용하고, 소프트웨어를 실행한 후 30초 뒤에 네트워크 연결을 해제하면 됩니다.
([로그 창(Log window)]에 네트워크 인증 성공이 표시되면 네트워크 연결을 해제할 수 있습니다)
Android는 현재 Preview 프리뷰 버전이며, 이번 릴리스는 주로 Android 환경에서 프로그램 코어의 안정성을 관찰하기 위한 것입니다.
사용 중 Bug가 발생하면 Twitter(X)의 관련 게시물과 Discord에 남겨 주세요.
참고: OTG 케이블은 Quest 또는 Pico 올인원 헤드셋 전용이며 기본 구성품에 포함되지 않습니다. 공식 스토어의 OTG 케이블은 PD 충전을 지원합니다. 사용 중 충전이 필요하지 않으면 일반 OTG 어댑터나 변환 케이블을 별도로 구매할 수 있습니다. PD 충전이 필요하지 않은 경우(예: Quest 2) 일반 OTG 충전 케이블(5V/2A)도 사용할 수 있습니다.
[ 펌웨어 ] 지원 및 조작 안내.
이전 소프트웨어 버전으로 다시 전환할 때는 펌웨어도 그에 맞게 다운그레이드해야 합니다.
Android Preview 0.2 - ◼️트래커 : V16 / V17 , 📡리시버 : V6 / V7 / V8
펌웨어 작동 지침
- 로그 창을 열어 각 트래커의 실제 펌웨어 버전을 확인하세요
(로그 창은 소프트웨어의 "연결 & 전원 끄기" 아래에 있습니다).
-
트래커는 무선(📶)으로 업데이트됩니다 — USB 데이터 케이블이 필요하지 않습니다.
🚫 트래커와 리시버를 동시에 업데이트하지 마세요. -
업데이트가 실패하면 트래커를 재시작하고 업데이트를 다시 클릭해야 합니다.
🟩녹색 – 빠르게 깜박임: 트래커가 정상적으로 작동 중
🟩녹색 – 느리게 깜박임: 트래커가 리시버 신호를 기다리는 중
🟦파란색: 트래커가 펌웨어 데이터를 수신 중
🟨노란색: 업데이트 실패 (🔘 버튼을 수동으로 눌러 재시작한 후 다시 업데이트)
⬜흰색: 업데이트 성공 (보통 10초 후 자동 재시작되며, 자동으로 재시작되지 않으면 수동으로 재시작해야 함) -
📡리시버 업데이트가 완료되면 USB를 뽑았다가 다시 꽂은 후 소프트웨어를 🔄재시작하세요.
주의 사항:
OTG 데이터 케이블을 사용하여 USB 리시버를 Rebocap 소프트웨어가 실행되는 기기에 연결해야 합니다.
펌웨어 업데이트, 자이로스코프 및 자기장 보정은 휴대폰에서 조작하는 것을 권장합니다.
데이터 포트가 노후화되어 연결이 쉽게 끊기는 경우 OSC 포워딩 App 또는 리시버 브리징 App을 사용하여 소프트웨어 연결을 유지할 수 있습니다.
소프트웨어는 인터넷에 연결된 상태에서 사용해야 합니다. 오프라인으로 사용하려면 소프트웨어를 실행한 후 30초 뒤에 네트워크 연결을 해제하면 됩니다.
([로그 창(Log window)]에 네트워크 인증 성공이 표시되면 네트워크 연결을 해제할 수 있습니다)
소프트웨어 설치
- rebocap_release_v01.exe를 두 번 클릭합니다. (현재 버전은 rebocap_release_v01.exe입니다)
- 아래 그림의 단계에 따라 설치합니다.
- Rebocap 소프트웨어를 엽니다.
- 시작 메뉴에서 열기
- 바탕 화면 바로가기를 통해 열기
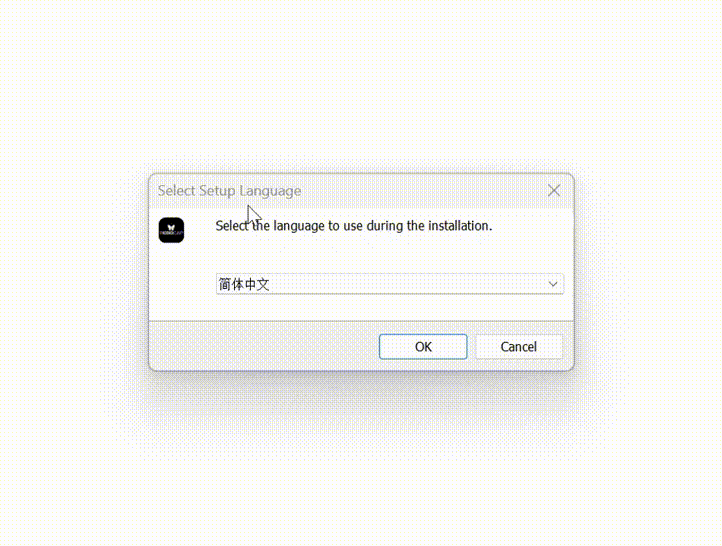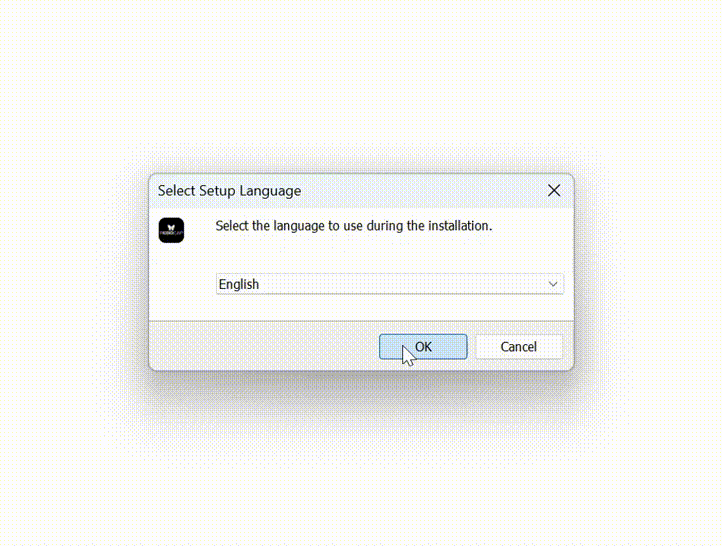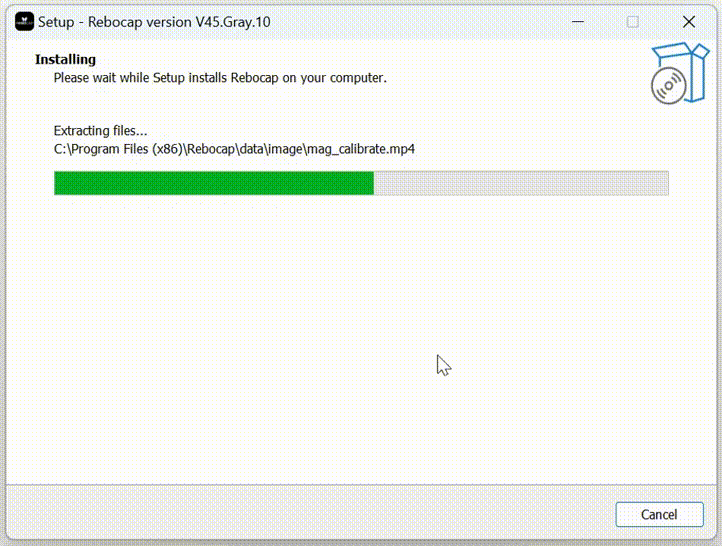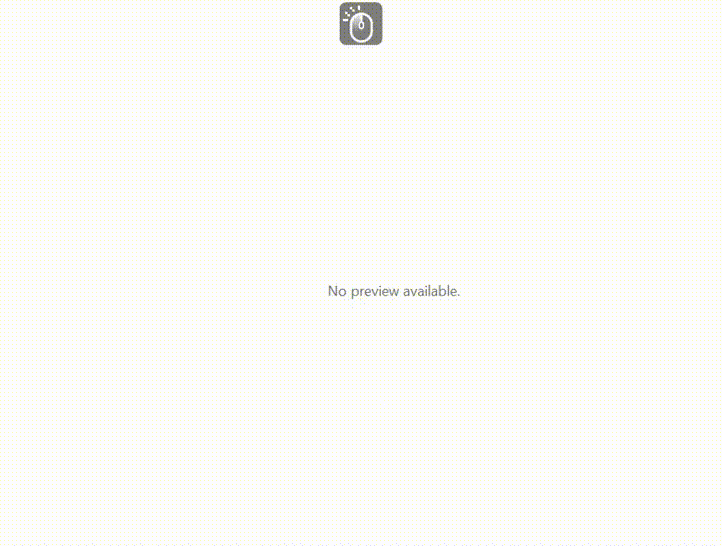
Linux 버전은 .run 설치 패키지를 사용합니다:
- 설치 패키지가 있는 디렉터리에서 터미널을 열고 먼저 실행 권한을 부여합니다:
chmod +x rebocap-linux-preview-0.1-1.run - 설치 프로그램을 실행합니다:
./rebocap-linux-preview-0.1-1.run - 안내에 따라 설치를 완료합니다. 기본 설치 경로는
~/.local/opt/rebocap입니다 - 설치가 완료되면 애플리케이션 메뉴 또는 설치 디렉터리에서 Rebocap을 시작합니다
자동 시스템 권한 부여에 실패한 경우 수동으로 보완할 수 있습니다:
장치 권한 설정 (필수, 설정하지 않으면 리시버가 연결되지 않습니다)
sudo bash ~/.local/opt/rebocap/linux/install_linux_permissions.sh --install --user "$USER"
실행 후 리시버를 한 번 뽑았다가 다시 연결한 뒤 소프트웨어를 시작하세요.
Android 버전은 .apk 설치 패키지를 사용합니다:
ReboCapAndroid-Preview-0.2.apk를 휴대폰으로 전송하고 클릭하여 설치합니다- 시스템에서 요청하는 경우 "알 수 없는 앱 설치"를 허용합니다
- 설치가 완료되면 Rebocap을 엽니다
- OTG 데이터 케이블로 USB 리시버를 연결하고 소프트웨어의 안내에 따라 연결을 완료합니다
소프트웨어 업데이트 노트
변경 로그
2026-11-11 업데이트
펌웨어
-
📡리시버 펌웨어 V8 :
기존 CDC 시리얼 드라이버를 버리고 vendor 모드를 사용하여 전송 속도가 더 빠릅니다(기본적으로 영향 없음).
주로 시리얼 드라이버가 시스템의 다른 프로그램에 간섭받거나 시스템 구성 요소의 영향을 받기 쉬워 안정성이 너무 떨어지기 때문입니다.
주의: 새 펌웨어로 업그레이드하면 최신 버전 소프트웨어만 사용할 수 있으며, 이전 버전에서는 인식되지 않으므로 리시버 펌웨어를 롤백해야만 이전 버전 소프트웨어를 사용할 수 있습니다. -
◼️트래커 펌웨어 V16:
신구 알고리즘의 기본 방향이 일치하지 않는 문제 수정(v15 펌웨어는 버튼으로 재시작하면 오른쪽으로 90° 향함),
내자기장 비활성 모드 지원(이전에는 내자기장 스위치가 v15 펌웨어에서 효과가 없어 춤에 적합하지 않았음).
소프트웨어
-
Linux 및 Android 버전 추가, 주로 핵심 버그가 발생하는지 관찰하고 일부 UI 조작 로직 변경
Linux 버전의 UI는 Windows와 동일하게 유지되며, Android 버전은 재설계되었지만 조작 동선은 Windows와 유사하게 유지되고 세로/가로 화면 전환을 지원합니다.
-
3D 프리뷰어를 OGRE로 교체
다만 nvidia 그래픽카드 드라이버는 GPU 사용량을 정규화하여 표시할 수 있어 GPU 사용률이 20%~40%로 잘못 표시될 수 있으며, AMD 그래픽카드에는 이러한 '기묘한' 표시가 없어 추후 조사와 조정이 필요합니다.
-
펌웨어 업그레이드를 독립 창으로 제작
v7 ~ v15 펌웨어 업그레이드가 많은 사람에게 하나의 관문이었기에 이 창을 개선했습니다.
-
[6축 모드]를 [지자기 보조]로 이름 변경, 스위치 반전
각 언어 사용자들이 6축을 6개 트래커 모드로 오인하는 것을 발견했습니다.
-
동작 보정 로직 조정
[긴급 정지] 버튼을 추가하여 실수로 보정을 시작했을 때 멈출 수 있습니다.
확장 패널을 접는 기능을 추가하여 적절히 조정하면 보정 카운트다운이 매우 짧아지며, 이전 보정 기록 보존을 지원합니다(활성화하지 않으면 소프트웨어를 종료한 후 7분 뒤 만료). -
트래커 두드리기를 [노크 할당]으로 변경
플레이어가 노크 매크로를 사용자 정의하여 누구를 두드릴지, 두드리는 간격, 어떤 단축키를 트리거할지 자유롭게 구성할 수 있습니다.
-
볼륨 슬라이더 추가
소프트웨어 알림음을 직접 켜고 끌 수 있어 편리합니다.
-
VMC 높이 차이 버그 제거
이전에 VMC가 지면보다 일정 부분 높게 표시되던 버그는 지면에서 hips까지의 높이가 잘못 2배로 출력된 것이었습니다.
-
사용률이 높은 일부 기능의 [고급 설정] 제어를 제거
end. UI 상호작용 개선은 계속 진행될 예정이며, 아직 조정이 필요한 사용자 사용감 통계 항목이 많이 있습니다.
2026-02-04 업데이트: Rebocap Release V02 Beta02
- 펌웨어를 v15로 업데이트, 내자기장 및 6축 알고리즘 최적화, 내자기장 안정성 개선, 6축 안정성 향상
자기장 환경이 열악한 곳에서 지속적으로 춤을 추는 등 동적인 조건에서도 6축 모드에 가까운 성능을 발휘합니다. 새로운 펌웨어를 사용하면 자기장이 양호하기만 하다면 역동적인 춤도 지속적으로 보정될 수 있습니다(이전 펌웨어는 보정을 위해 간헐적인 정적 순간에 의존했습니다).
- 자동 종료 지연 기능 추가, 리시버 펌웨어 업그레이드 필요.
- 헤딩(heading) 보정 재작업 및 PC 헤딩 보정 기능 추가:
참고: PC 헤딩 보정을 수행할 때는 전신 A-pose를 사용합니다. 팔뚝을 올리고 손바닥을 앞으로 하는 것이 더 효과적입니다. 또는 S-Pose를 직접 수행하거나 앉은 상태에서 팔을 앞으로 곧게 뻗어도 됩니다.
- 소프트웨어가 예기치 않게 충돌(crash)하고 5분 내에 다시 열리는 경우 이전 보정 결과가 자동으로 적용되므로 다시 보정할 필요가 없습니다.
- 헤딩 보정 중에는 자기장이 재설정됩니다(상대적 자기장 1.0으로 직접 재설정). 즉, 침대에 누워 있는 경우 보정 순간의 자기장을 초기 기준으로 사용하여 보정합니다.
- 자기장 보정에 대한 제한 제거; 단순 자기장 보정(8자 그리기)이 이제 기본적으로 클릭 가능해집니다.
기본적으로 보정은 한 번에 8개의 센서로 제한됩니다. data 디렉터리에
data/__no_limit_max_nodes__파일을 추가하면 이 제한이 제거됩니다. - 누운 후 발을 움직이면 캐릭터의 골격이 갈라질 수 있는 버그 수정.
기타 업데이트:
- 소프트웨어 제목 표시줄에 이제 버전 번호가 표시됩니다.
- 전원이 꺼진 센서를 자동 숨김하는 기능이 적용되지 않던 버그 수정.
- 발 미끄럼 방지(anti-slip) 모드가 비활성화되면 발이 지면 아래로 내려갈 수 있으며 IK가 제거되었습니다.
- 리시버를 뽑은 후 아바타 자세가 멈추는 버그 해결.
- 골격 설정에 VR 측면 오프셋 추가(HMD 마운트 지점이 이마 중앙에 있지 않고 측면으로 약간 치우친 모델의 경우 필요에 따라 조정 가능).
2025-12-03 업데이트: Rebocap Release V01
VR 부문:
- 제자리 걷기 기능 추가: 제자리에서 발을 구를 때 조이스틱이 안정적이고 천천히 앞으로 이동하도록 시뮬레이션합니다. 자세한 내용은 도움말 문서를 참조하세요(고급 기능).
- VR 가상 지면 높이 조정 추가, 범위 -100 cm ~ 100 cm (고급 기능).
- 컨트롤러 교체 기능 추가: 이 기능을 활성화하면 손 트래커가 컨트롤러의 위치와 방향을 대체합니다. 자세한 내용은 도움말 문서를 참조하세요(고급 기능).
- SteamVR 플러그인을 업그레이드하고 트래커가 컨트롤러로 인식되는 문제 수정 시도.
- VR 모드에서 골격을 임포트할 때 아바타의 발과 몸 전체가 가라앉는 잘못된 발 로케이터 문제 수정(주로 IK 계산에 영향).
- 헤딩 리셋(heading reset) 후 자동 중앙 정렬(Auto Re-center) 기능이 능동적으로 트리거됩니다.
- 전원이 꺼진 노드를 자동 숨기는 스위치 추가; 이 기능을 활성화하면 전원이 꺼진 노드가 자동으로 숨겨집니다.
- VR 가슴/허리가 HMD를 따라가는 기능 복원.
PC 부문:
- 모션 보정 알고리즘 업데이트: T-pose 팔 자세 요구 사항 완화, 일부 사용자의 비대칭 팔 문제 해결.
- 팔 IK 추가. 깍지 낀 손 IK(Clasped-Hands IK)는 손을 모을 때 팔이 교차되는 것을 최소화하고, A-Pose IK는 아바타의 어깨가 너무 좁고 팔이 수직일 때 심각하게 클리핑되는 현상을 해결합니다.
- MMD 모션 내보내기 및 PMX 모델 임포트 추가. 단, VMD 모션에는 IK가 포함되어 있지 않으므로 IK 제약 조건을 수동으로 제거해야 합니다.
- 애니메이션 프레임 속도 점프가 999로 제한되던 버그 수정.
일반:
- UI 업데이트: 기능별로 재구성하고 일부 용어 번역을 개선하며 기능 설명을 보다 사용자 친화적으로 수정.
- 고급 설정(Advanced Settings) 토글 및 설정 내보내기/가져오기, 기본값 복원(Restore Defaults) 기능 추가.
- 정지 상태 감지 실패로 인해 보정을 진행할 수 없던 문제 제거.
- 자동 연결 기능 추가; 더 이상 수동으로 연결 버튼을 클릭할 필요가 없습니다.
- 높은 CPU 로드 및 패킷 손실 문제(특히 AMD CPU의 경우)를 해결하기 위한 리시버 펌웨어 업그레이드 추가.
- 전반적인 안정성 향상을 위해 트래커를 v07 펌웨어로 업그레이드.
- 6축 모드를 위한 특정 노드를 선택할 수 있는 기능 추가 (고급 기능).
- 보정 후 일부 자이로스코프가 0으로 돌아가지 않던 버그 수정.
기타:
- 배경에서 오래 대기하는 것을 방지하기 위해 시작 스플래시 화면(splash screen) 추가.
- 3D 창 안정성 향상.
- 인증 서버를 3개(중국, 홍콩, 미국)로 늘림; 어느 하나의 서버라도 통과하면 인증 성공.
- 보정 중에 데이터가 전송되지 않는 것처럼 보이는 가끔 발생하는 버그 수정(실제로는 성공적으로 전송되었음).
- 기본 골격을 커뮤니티 권장 기본 골격으로 변경하고 기타 기본 매개변수 수정.
- 6축 스위치를 켜거나 끌 때 재보정 프롬프트 추가.
- 6축 측면 기울기 보상 문제 수정.
TODO (순서 무관, 여기서는 주요 업데이트 사항만 나열)
- IK 성능 최적화
- 소프트웨어 안정성 개선
- VR 3포인트 모드 지원
- PC 전신 6포인트 모드 지원
- 다른 언어로 된 문서 추가 (문서가 안정화되면 추가될 예정)
과거 버전
참고: preview05 이전 버전은 2025-11-29 이후에 출시된 새로운 하드웨어를 지원하지 않습니다. 새로운 하드웨어의 경우 최신 Release 버전 또는 Beta 버전을 다운로드하십시오.