軟體下載
下載
下載
Windows 版目前提供 Release 與 Beta 版本,點擊下方下載連結。
Beta 版本為公開測試版本,應對磁場干擾明顯的區域效果更好,但是尚未大規模驗證。
-
版本選擇:
V01 - 適合磁場穩定的環境,適用於跳舞。
V02 Beta02.2 - 想體驗部分新的 UI 模組,以及在遊玩區域金屬件多、彈簧床等磁場環境不良的區域使用。 -
推薦安裝在非系統碟(不要裝在 C 碟)。
[ 韌體 ] 對應支援和操作說明。
當切換回舊版軟體時,需要相應地降級韌體。
release_v01 - ◼️tracker : V6 / V7 , 📡receiver : V6 / V7
release_v02 beta02 - ◼️tracker : V15 , 📡receiver : V6 / V7
(未公開) release_v02 beta02.1 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
release_v02 beta02.2 - ◼️tracker : V16 , 📡receiver : V6 / V7 / V8
韌體操作說明
- 打開日誌視窗以查看每個追蹤器的實際韌體版本
(日誌視窗位於軟體中的“連接與關機”下方)。
-
追蹤器是透過無線 📶 進行更新的 — 無需使用 USB 數據線。
🚫 請勿同時更新追蹤器和接收器。 -
如果更新失敗,需要重啟追蹤器並再次點擊更新。
🟩綠燈 – 快閃:追蹤器工作正常
🟩綠燈 – 慢閃:追蹤器正在等待接收器訊號
🟦藍燈:追蹤器正在接收韌體數據
🟨黃燈:更新失敗(手動按下 🔘 按鈕重啟,然後重新更新)
⬜白色:更新成功(通常在 10s 後自動重啟,如果無法自動重啟需要手動重啟) -
當 📡接收器更新完成後,斷開並重新插入 USB,然後 🔄重啟軟體。
如果在 VR 模式使用 V01 版本,需要更改以下設定。
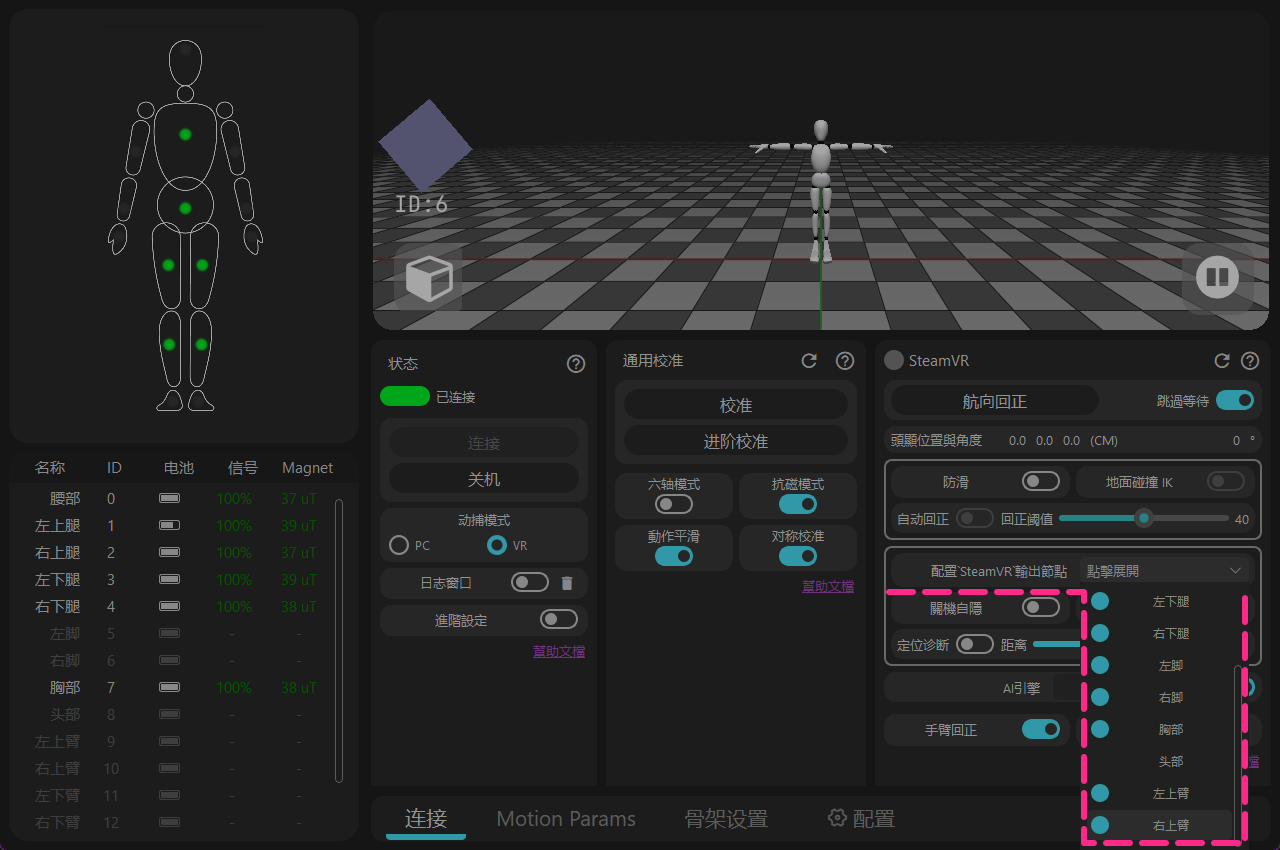
打開 [配置'SteamVR'輸出節點] → 關閉 [左/右上臂]
詳情
後發現該功能無法自動檢查,在 V02 Beta02 軟體中已修復。
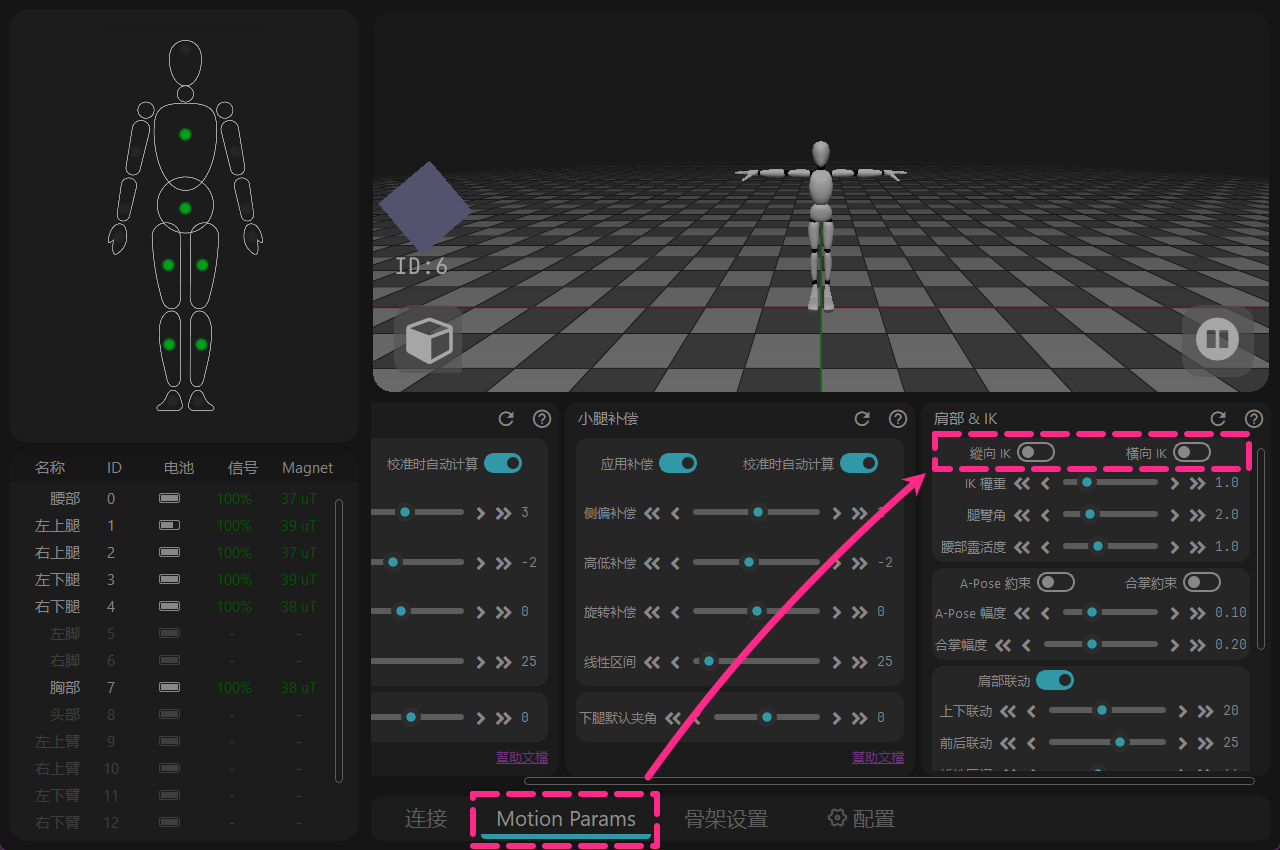
→ [運動參數] → 關閉 [縱向 IK & 橫向 IK]
詳情
但會意外處於全局工作狀態,在 V02 Beta02 軟體中已修復。
注意事項:
目前 Windows 版僅支援 Windows 10 及以上系統版本。
軟體必須在連網狀態下使用,如果希望離線使用,請使用手機熱點網路,開啟軟體 30 秒以後再斷開網路即可。
(在[日誌視窗]中只要顯示網路驗證成功,即可斷開網路)
Linux 目前為 Preview 預覽版,本次發布主要用於觀察程式核心在 Linux 環境下的穩定性。
使用中如遇到 Bug,歡迎到 Twitter(X)的相關貼文和 Discord 留言。
Linux 預設安裝路徑為 ~/.local/opt/rebocap。
[ 韌體 ] 對應支援和操作說明。
當切換回舊版軟體時,需要相應地降級韌體。
Linux Preview 0.1 - ◼️tracker : V16 / V17 , 📡receiver : V6 / V7 / V8
韌體操作說明
- 打開日誌視窗以查看每個追蹤器的實際韌體版本
(日誌視窗位於軟體中的“連接與關機”下方)。
-
追蹤器是透過無線 📶 進行更新的 — 無需使用 USB 數據線。
🚫 請勿同時更新追蹤器和接收器。 -
如果更新失敗,需要重啟追蹤器並再次點擊更新。
🟩綠燈 – 快閃:追蹤器工作正常
🟩綠燈 – 慢閃:追蹤器正在等待接收器訊號
🟦藍燈:追蹤器正在接收韌體數據
🟨黃燈:更新失敗(手動按下 🔘 按鈕重啟,然後重新更新)
⬜白色:更新成功(通常在 10s 後自動重啟,如果無法自動重啟需要手動重啟) -
當 📡接收器更新完成後,斷開並重新插入 USB,然後 🔄重啟軟體。
注意事項:
目前 Linux 版務必設定系統權限,在[日誌視窗]可查看,
如果沒修改成功,可能會影響 USB 接收器連接,反覆提示“state -3”。
軟體必須在連網狀態下使用,如果希望離線使用,請使用手機熱點網路,開啟軟體 30 秒以後再斷開網路即可。
(在[日誌視窗]中只要顯示網路驗證成功,即可斷開網路)
Android 目前為 Preview 預覽版,本次發布主要用於觀察程式核心在 Android 環境下的穩定性。
使用中如遇到 Bug,歡迎到 Twitter(X)的相關貼文和 Discord 留言。
說明:OTG 數據線僅適用於 Quest 或 Pico 一體機,官方預設不隨設備附贈。官方商店提供的 OTG 數據線兼具 PD 充電功能;若不需要充電,可自行購買一般 OTG 轉接頭或轉接線。若不需要 PD 充電(例如 Quest 2),也可使用一般 OTG 充電線(5V/2A)。
[ 韌體 ] 對應支援和操作說明。
當切換回舊版軟體時,需要相應地降級韌體。
Android Preview 0.2 - ◼️tracker : V16 / V17 , 📡receiver : V6 / V7 / V8
韌體操作說明
- 打開日誌視窗以查看每個追蹤器的實際韌體版本
(日誌視窗位於軟體中的“連接與關機”下方)。
-
追蹤器是透過無線 📶 進行更新的 — 無需使用 USB 數據線。
🚫 請勿同時更新追蹤器和接收器。 -
如果更新失敗,需要重啟追蹤器並再次點擊更新。
🟩綠燈 – 快閃:追蹤器工作正常
🟩綠燈 – 慢閃:追蹤器正在等待接收器訊號
🟦藍燈:追蹤器正在接收韌體數據
🟨黃燈:更新失敗(手動按下 🔘 按鈕重啟,然後重新更新)
⬜白色:更新成功(通常在 10s 後自動重啟,如果無法自動重啟需要手動重啟) -
當 📡接收器更新完成後,斷開並重新插入 USB,然後 🔄重啟軟體。
注意事項:
需要使用 OTG 數據線將 USB 接收器連接到執行 Rebocap 軟體的裝置。
韌體更新、陀螺儀和磁場校準建議使用手機操作。
如果數據接口老化容易斷開連接,可使用 OSC 轉發 App 或接收器橋接 App 來保持軟體連接。
軟體必須在連網狀態下使用,如果希望離線使用,開啟軟體 30 秒以後再斷開網路即可。
(在[日誌視窗]中只要顯示網路驗證成功,即可斷開網路)
軟體安裝
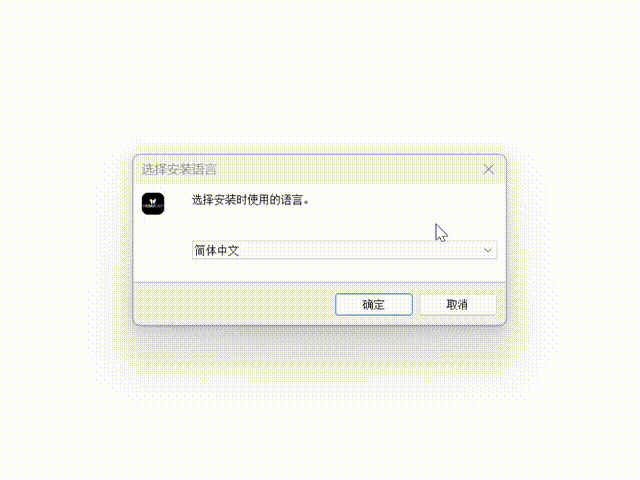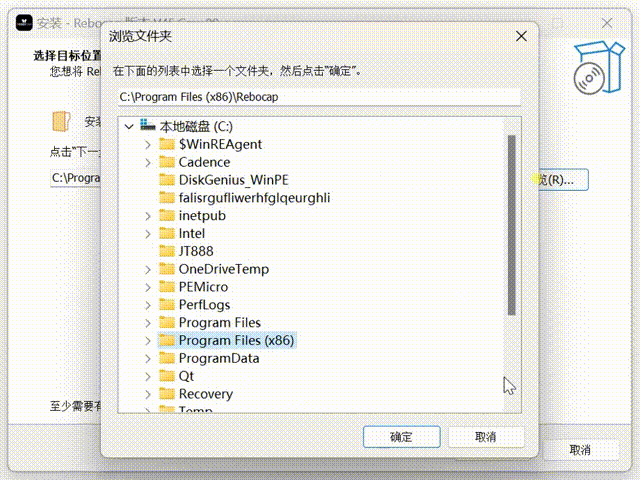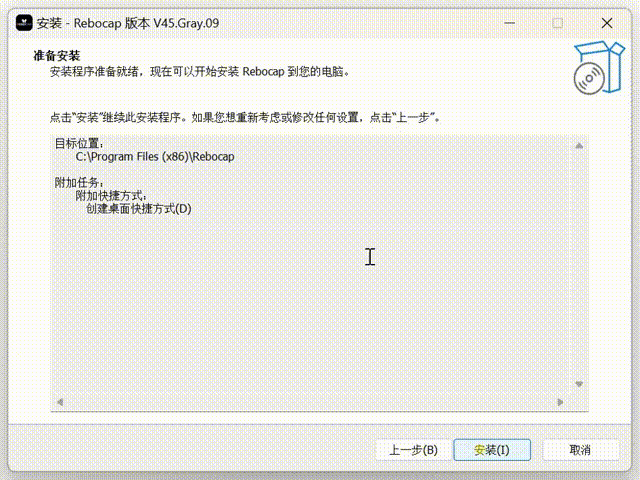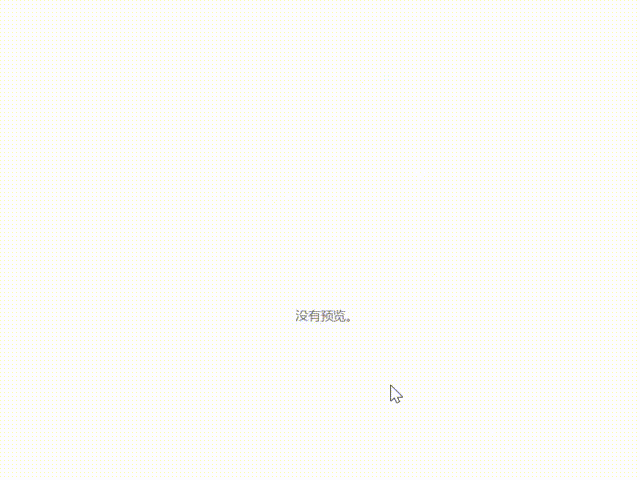
- 雙擊 rebocap_release_v01.exe(目前版本為 rebocap_release_v01.exe)
- 按照下圖所示進行安裝
- 開啟 rebocap 軟體
- 從開始選單開啟
- 從桌面捷徑開啟
Linux 版使用 .run 安裝包:
- 在安裝包所在目錄開啟終端機,先賦予執行權限:
chmod +x rebocap-linux-preview-0.1-1.run - 執行安裝程式:
./rebocap-linux-preview-0.1-1.run - 依提示完成安裝,預設安裝路徑為
~/.local/opt/rebocap - 安裝完成後,從應用程式選單或安裝目錄啟動 Rebocap
為了確保自動系統授權失敗時能手動補上:
裝置權限配置(必做,否則接收器連不上)
sudo bash ~/.local/opt/rebocap/linux/install_linux_permissions.sh --install --user "$USER"
執行後拔插一次接收器,再啟動軟體。
Android 版使用 .apk 安裝包:
- 將
ReboCapAndroid-Preview-0.2.apk傳輸到手機並點擊安裝 - 如系統提示,請允許「安裝未知應用程式」
- 安裝完成後開啟 Rebocap
- 使用 OTG 數據線連接 USB 接收器,並依軟體提示完成連接
軟體更新說明
更新日誌
2026-11-11 更新
韌體
-
📡接收器韌體 V8 :
捨棄傳統的 CDC 序列埠驅動程式,改用 vendor 模式,傳輸速率更快(基本上無影響),
主要是序列埠驅動程式容易被系統其他程式干擾,或者容易被系統元件影響,穩定性太差。
注意:一旦升級到新韌體,就只能使用最新版本軟體,舊版本無法識別,必須降級接收器韌體才能使用舊版本軟體。 -
◼️追蹤器韌體 V16:
修正新舊演算法預設方向不一致的問題(v15 韌體按鈕重啟後會朝右 90°),
支援非抗磁模式(之前抗磁開關對 v15 韌體無效,導致不適合用於跳舞)。
軟體
-
新增 Linux 與 Android 版本,主要觀察大家是否會出現核心 bug,以及調整部分 UI 的操作邏輯
Linux 端 UI 介面會與 Windows 保持一致,Android 端為重新設計,但操作動線保持與 Windows 端相近,支援直向/橫向切換。
-
3D 預覽器更換為 OGRE
但 NVIDIA 顯示卡驅動程式可能會把 GPU 用量正規化顯示,導致錯誤顯示 GPU 使用率達到 20%~40%,AMD 顯示卡沒有這種「奇妙」顯示,有待後續調查與調整。
-
韌體升級製作成獨立視窗
v7 ~ v15 的韌體升級對很多人來說都是一道門檻,因此改進此視窗。
-
[六軸模式]改名為[地磁輔助],並且開關反向
發現各語言玩家都出現把 6 軸誤認為 6 個追蹤器模式的情況。
-
動作校準邏輯調整
新增[緊急停止]按鈕,如果誤觸校準時可以停下。
新增折疊擴展欄,適當調節後校準的倒數計時會非常短,支援保留上一次校準的記錄(不啟用時關閉軟體 7 分鐘後過期)。 -
追蹤器敲一敲改為[敲擊分配]
允許玩家自訂敲擊巨集,自由搭配敲誰、敲擊間隔、觸發什麼快捷鍵。
-
新增音量滑桿
方便直接開關軟體提示音
-
消除 VMC 高度差 bug
之前 VMC 比地面高出一段的 bug,是因為地面到 hips 的高度被錯誤地以 x2 倍輸出。
-
部分使用率高的功能移除[進階設定]的控制
end. UI 互動的改進會持續進行,還有許多來自大家使用感受統計的條目有待調整。
2026-02-04 更新: rebocap Release V02 Beta02
- 更新韌體至 v15,優化抗磁與 6 軸演算法,抗磁穩定性提升,6 軸穩定性提升
動態情況下,例如持續跳舞且磁場環境不佳時,仍與 6 軸性能接近。新韌體在磁場良好時,動態跳舞基本能持續回正(舊韌體需依賴中間存在靜止狀態才能回正)。
- 新增延遲自動關機功能,需要升級新的接收器韌體。
- 航向校準重構,同時新增 PC 航向校準 功能:
注意:進行 PC 航向校準時,需全身 A-pose,小臂與手掌抬起向前更佳,或直接做 S-Pose 亦可,或坐著將雙手伸向正前方亦可。
- 軟體意外閃退後,於 5 分鐘內重新開啟,會自動套用上次校準結果,無需再次動作校準。
- 航向校準時,會重置磁場(直接重置為相對磁場 1.0),若躺在床上,將以校準時刻作為初始磁場進行回正。
- 解除磁場校準限制,簡易磁場校準(畫 8 字)預設可點擊顯示
預設限制 8 個感測器同時校準;若在 data 目錄新增檔案:
data/__no_limit_max_nodes__,即可取消校準數量限制。 - 修復躺下後腳底運動可能導致角色骨架分離的 bug。
其它更新:
- 軟體頂部顯示版本號
- 修復自動隱藏關機感測器功能無效的 bug
- 關閉腳底防滑模式時,腳底可深入地面以下,並移除 IK
- 解決拔掉接收器後角色姿態凍結的 bug
- 骨架設定新增 VR 側向偏移(部分模型的頭顯掛載點不在眉心,而是在側邊,可依實際情況調整)
2025-12-03 更新: rebocap Release V01
VR 部分:
- 新增原地行走功能,可於原地踏步時模擬搖桿穩定緩慢向前推進,詳情請閱讀說明文件(進階功能)
- 新增 VR 虛擬地面高度,-100 cm ~ 100 cm 範圍調整(進階功能)
- 新增替換控制器功能,開啟後將以手掌追蹤器替換手柄控制器的位置與姿態,詳情請閱讀說明文件(進階功能)
- 升級 SteamVR 外掛,並嘗試修復追蹤器被識別為控制器的現象
- 修復 VR 模式匯入骨架時,腳底定位點錯誤問題(主要影響 IK 計算),導致角色腳底以及整體被拉低
- 航向回正後,將主動觸發 自動回正功能
- 新增自動隱藏關閉的節點開關,開啟後會自動隱藏已關機的節點
- 恢復 VR 的 胸腰跟隨頭顯功能
PC 部分:
- 動作校準演算法更新,降低 T-pose 手臂姿勢要求,解決部分使用者雙手臂不對稱問題
- 新增手臂 IK,合掌 IK 盡量減少合掌時手臂交叉問題,A-pose IK 用於解決虛擬角色肩膀過窄、手臂下垂時嚴重穿模問題
- 新增 MMD 動作匯出,以及 PMX 模型匯入。注意,VMD 動作無 IK,需要自行移除 IK 約束
- 修復動畫幀率跳轉,最大 999 的 bug
通用部分:
- UI 更新,依功能進行分區,並優化部分名詞翻譯,功能描述更人性化
- 新增進階設定開關,以及設定匯出、設定載入、還原預設設定功能
- 移除靜止判定失敗導致無法校準的問題
- 新增自動連線功能,現在無需手動點擊連線按鈕
- 新增接收器韌體升級,解決 CPU 高負載丟包問題(特別是 AMD CPU)
- 追蹤器升級至 v07 韌體,整體更穩定
- 新增可選取部分節點進行六軸功能(進階功能)
- 修復個別陀螺儀校準後不歸零的 bug
其他:
- 增加啟動畫面,避免長時間後台等待
- 加強 3D 視窗穩定性
- 驗證伺服器增加到三個(中國、香港和美國),只要其中一個驗證伺服器通過就驗證成功。
- 修復校準時偶發資料傳送失敗的bug(實際上是傳送成功了)
- 預設骨架修改為社群推薦的預設骨架,以及其他預設參數修改
- 六軸開關開啟關閉增加重新校準提示
- 修復六軸側偏補償問題
TODO(排名不分先後,這裡只介紹大的更新點)
- 優化 IK 效果
- 優化軟體穩定性
- VR 3 點模式支援
- PC 全身 6 點模式支援
- 文件增加其他語言(後續文件穩定之後再增加)
歷史版本
請注意,preview05以前的版本不支援 2025-11-29 號以後的新版本硬體,新版本硬體請下載最新 Release 版本 或者 Beta 版本