Загрузка ПО
Загрузка
Загрузка
Версия для Windows в настоящее время доступна в вариантах Release и Beta — нажмите на ссылку для загрузки ниже.
Версия Beta — это публичная тестовая сборка: она лучше работает в областях с заметными магнитными помехами, но еще не прошла масштабную проверку.
-
Выбор версии:
V01 - подходит для сред со стабильным магнитным полем, рекомендуется для танцев.
V02 Beta02.2 - для тех, кто хочет опробовать часть новых UI-модулей, а также для использования в игровых зонах с плохим магнитным окружением: там, где много металлических деталей, есть батуты и т. п. -
Рекомендуется устанавливать не на системный диск (не устанавливайте на диск C).
[ Прошивка ] Поддерживаемые версии и инструкции по эксплуатации.
При возврате к более старой версии программного обеспечения прошивку необходимо соответствующим образом понизить.
release_v01 - ◼️трекер : V6 / V7 , 📡приемник : V6 / V7
release_v02 beta02 - ◼️трекер : V15 , 📡приемник : V6 / V7
(Не опубликовано) release_v02 beta02.1 - ◼️трекер : V16 , 📡приемник : V6 / V7 / V8
release_v02 beta02.2 - ◼️трекер : V16 , 📡приемник : V6 / V7 / V8
Инструкции по эксплуатации прошивки
- Откройте окно журнала, чтобы увидеть фактическую версию прошивки каждого трекера
(окно журнала находится в разделе «Подключение и отключение питания» в программном обеспечении).
-
Трекеры обновляются по беспроводной сети 📶 — USB-кабель не нужен.
🚫 Не обновляйте трекер и приемник одновременно. -
Если обновление не удалось, необходимо перезагрузить трекер и снова нажать «Обновить».
🟩Зеленый – быстро мигает: Трекер работает нормально
🟩Зеленый – медленно мигает: Трекер ожидает сигнал приемника
🟦Синий: Трекер получает данные прошивки
🟨Желтый: Обновление не удалось (вручную нажмите кнопку 🔘 для перезагрузки, затем повторите попытку обновления)
⬜Белый: Обновление успешно завершено (обычно автоматически перезагружается через 10 секунд; если нет, перезагрузите вручную) -
Когда обновление 📡приемника завершится, отключите и снова подключите USB-кабель, а затем 🔄перезапустите программное обеспечение.
Если вы используете версию V01 в режиме VR, необходимо изменить следующие настройки.
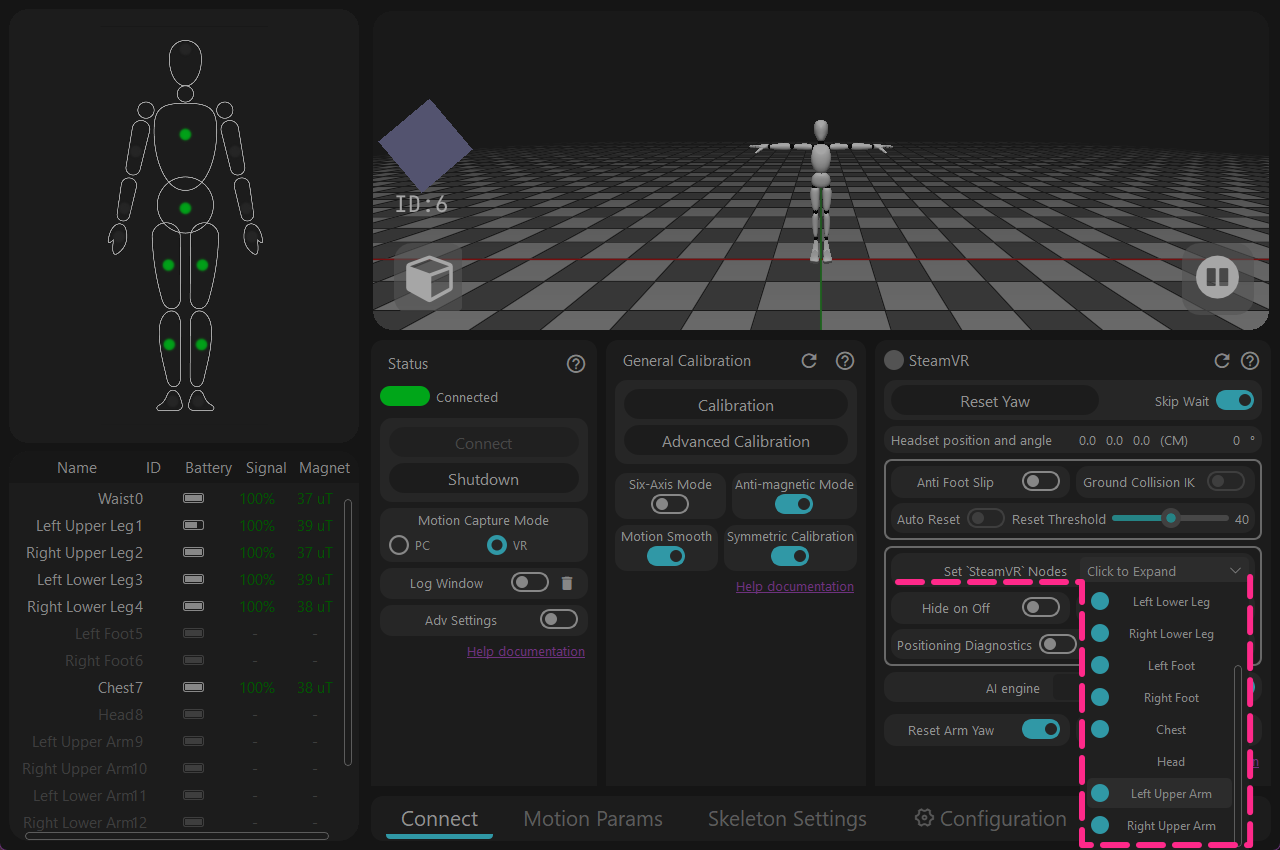
Откройте [Настройка узлов вывода 'SteamVR'] → Отключите [Левое/Правое плечо]
Подробности
но было обнаружено, что эта функция не может выполнять проверку автоматически. Это было исправлено в программном обеспечении V02 Beta02.
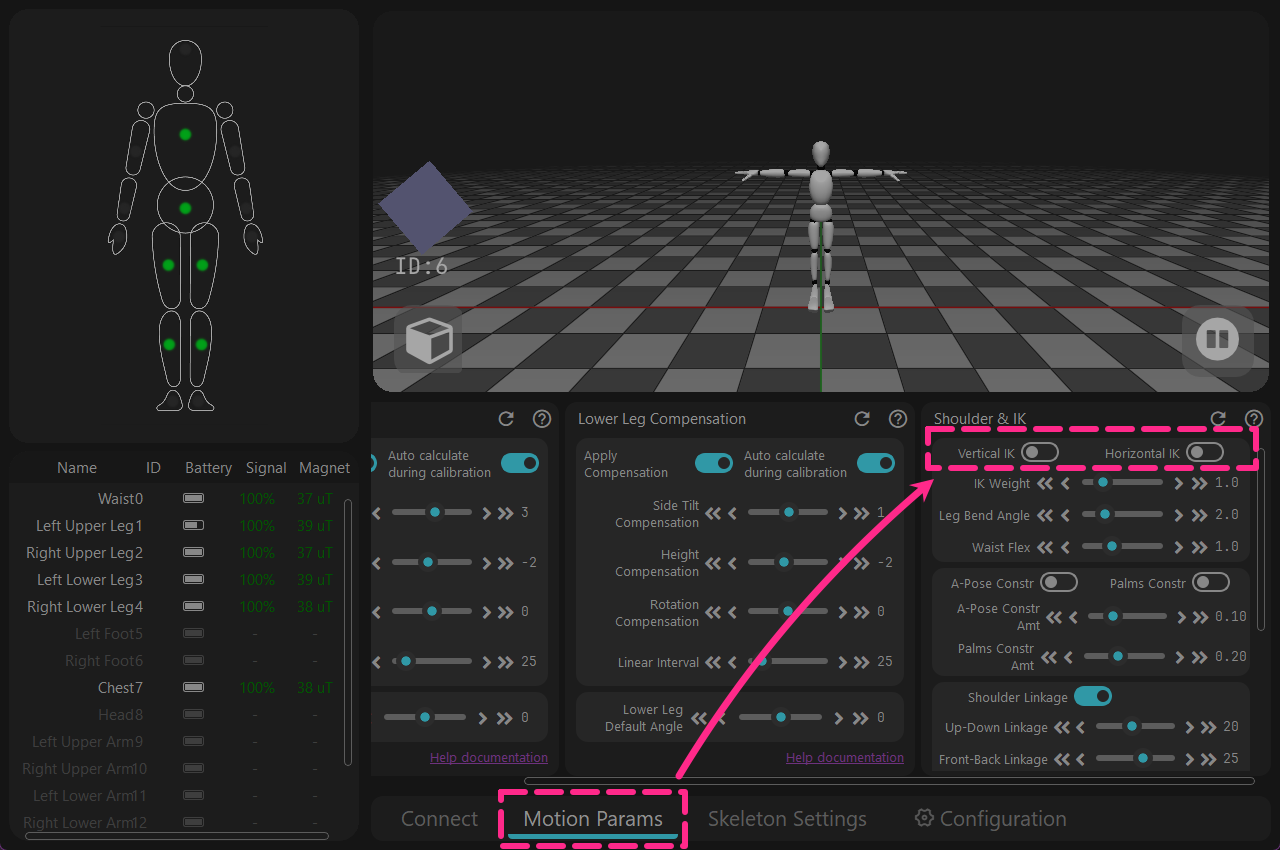
→ [Параметры движения] → Отключите [Вертикальная IK и Горизонтальная IK]
Подробности
но она неожиданно оставалась активной глобально. Это было исправлено в программном обеспечении V02 Beta02.
Примечания:
В настоящее время версия для Windows поддерживает только Windows 10 и выше.
Программное обеспечение необходимо использовать при подключении к Интернету. Если вы хотите использовать его в автономном режиме, подключитесь через мобильную точку доступа, запустите программное обеспечение, подождите 30 секунд, а затем отключите сеть.
(Как только в [Окне журнала] появится сообщение о том, что проверка сети прошла успешно, вы можете отключить сеть)
В настоящее время Linux доступен в предварительной версии Preview — этот выпуск предназначен главным образом для наблюдения за стабильностью ядра программы в среде Linux.
Если при использовании вы столкнетесь с ошибками, оставляйте комментарии в соответствующих публикациях в Twitter (X) и в Discord.
Путь установки Linux по умолчанию — ~/.local/opt/rebocap.
[ Прошивка ] Поддерживаемые версии и инструкции по эксплуатации.
При возврате к более старой версии программного обеспечения прошивку необходимо соответствующим образом понизить.
Linux Preview 0.1 - ◼️трекер : V16 / V17 , 📡приемник : V6 / V7 / V8
Инструкции по эксплуатации прошивки
- Откройте окно журнала, чтобы увидеть фактическую версию прошивки каждого трекера
(окно журнала находится в разделе «Подключение и отключение питания» в программном обеспечении).
-
Трекеры обновляются по беспроводной сети 📶 — USB-кабель не нужен.
🚫 Не обновляйте трекер и приемник одновременно. -
Если обновление не удалось, необходимо перезагрузить трекер и снова нажать «Обновить».
🟩Зеленый – быстро мигает: Трекер работает нормально
🟩Зеленый – медленно мигает: Трекер ожидает сигнал приемника
🟦Синий: Трекер получает данные прошивки
🟨Желтый: Обновление не удалось (вручную нажмите кнопку 🔘 для перезагрузки, затем повторите попытку обновления)
⬜Белый: Обновление успешно завершено (обычно автоматически перезагружается через 10 секунд; если нет, перезагрузите вручную) -
Когда обновление 📡приемника завершится, отключите и снова подключите USB-кабель, а затем 🔄перезапустите программное обеспечение.
Примечания:
В настоящее время для версии Linux обязательно нужно настроить системные разрешения — это можно проверить в [Окне журнала],
если настройки не применились, это может повлиять на подключение USB-приемника и приводить к повторяющемуся сообщению «state -3».
Программное обеспечение необходимо использовать при подключении к Интернету. Если вы хотите использовать его в автономном режиме, подключитесь через мобильную точку доступа, запустите программное обеспечение, подождите 30 секунд, а затем отключите сеть.
(Как только в [Окне журнала] появится сообщение о том, что проверка сети прошла успешно, вы можете отключить сеть)
В настоящее время Android доступен в предварительной версии Preview — этот выпуск предназначен главным образом для наблюдения за стабильностью ядра программы в среде Android.
Если при использовании вы столкнетесь с ошибками, оставляйте комментарии в соответствующих публикациях в Twitter (X) и в Discord.
Примечание: OTG-кабель предназначен для автономных гарнитур Quest или Pico и по умолчанию не входит в комплект. OTG-кабель в официальном магазине поддерживает зарядку PD. Если зарядка во время использования не нужна, можно самостоятельно приобрести обычный OTG-переходник или кабель-переходник. Если PD-зарядка не требуется (например, для Quest 2), подойдет и обычный OTG-кабель для зарядки (5 В/2 А).
[ Прошивка ] Поддерживаемые версии и инструкции по эксплуатации.
При возврате к более старой версии программного обеспечения прошивку необходимо соответствующим образом понизить.
Android Preview 0.2 - ◼️трекер : V16 / V17 , 📡приемник : V6 / V7 / V8
Инструкции по эксплуатации прошивки
- Откройте окно журнала, чтобы увидеть фактическую версию прошивки каждого трекера
(окно журнала находится в разделе «Подключение и отключение питания» в программном обеспечении).
-
Трекеры обновляются по беспроводной сети 📶 — USB-кабель не нужен.
🚫 Не обновляйте трекер и приемник одновременно. -
Если обновление не удалось, необходимо перезагрузить трекер и снова нажать «Обновить».
🟩Зеленый – быстро мигает: Трекер работает нормально
🟩Зеленый – медленно мигает: Трекер ожидает сигнал приемника
🟦Синий: Трекер получает данные прошивки
🟨Желтый: Обновление не удалось (вручную нажмите кнопку 🔘 для перезагрузки, затем повторите попытку обновления)
⬜Белый: Обновление успешно завершено (обычно автоматически перезагружается через 10 секунд; если нет, перезагрузите вручную) -
Когда обновление 📡приемника завершится, отключите и снова подключите USB-кабель, а затем 🔄перезапустите программное обеспечение.
Примечания:
Для подключения USB-приемника к устройству, на котором запущено ПО Rebocap, требуется кабель OTG.
Обновление прошивки, калибровку гироскопа и магнитного поля рекомендуется выполнять на телефоне.
Если разъем данных изношен и соединение часто прерывается, можно использовать приложение для перенаправления OSC или приложение-мост для приемника, чтобы поддерживать подключение программного обеспечения.
Программное обеспечение необходимо использовать при подключении к Интернету. Если вы хотите использовать его в автономном режиме, запустите программное обеспечение, подождите 30 секунд, а затем отключите сеть.
(Как только в [Окне журнала] появится сообщение о том, что проверка сети прошла успешно, вы можете отключить сеть)
Установка программного обеспечения
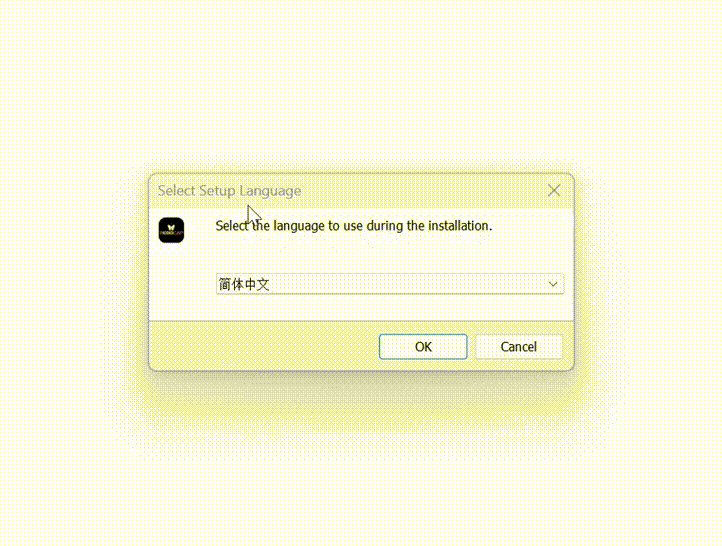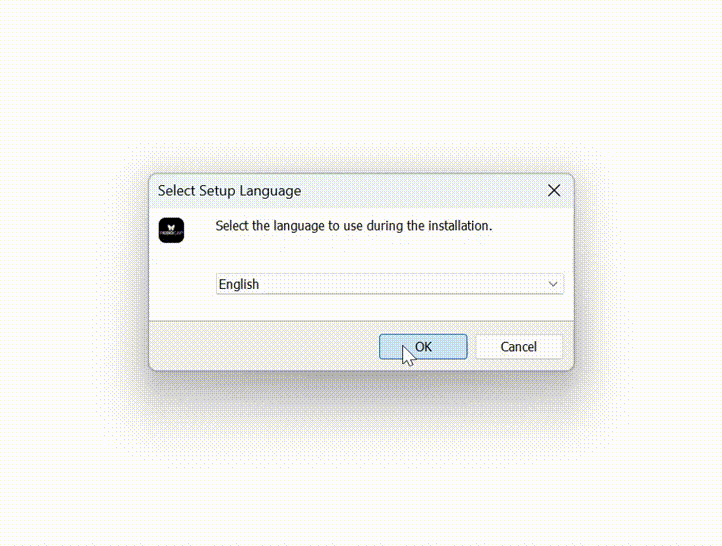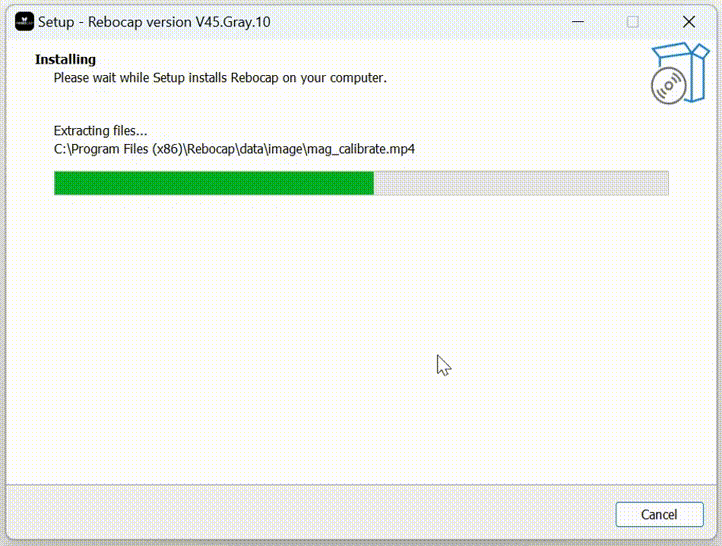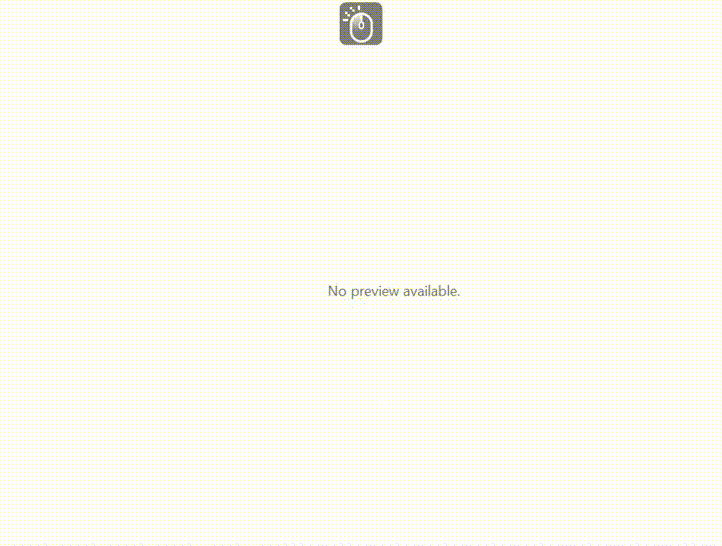
- Дважды щелкните rebocap_release_v01.exe (текущая версия - rebocap_release_v01.exe)
- Установите, следуя шагам, показанным на рисунке ниже
- Откройте программное обеспечение Rebocap
- Откройте из меню «Пуск»
- Откройте с помощью ярлыка на рабочем столе
Версия для Linux использует установочный пакет .run:
- Откройте терминал в каталоге с установочным пакетом и сначала предоставьте права на выполнение:
chmod +x rebocap-linux-preview-0.1-1.run - Запустите установщик:
./rebocap-linux-preview-0.1-1.run - Следуйте подсказкам, чтобы завершить установку; путь установки по умолчанию —
~/.local/opt/rebocap - После завершения установки запустите Rebocap из меню приложений или из каталога установки
Если автоматическая авторизация в системе не удалась, её можно выполнить вручную:
Настройка разрешений устройства (обязательно, иначе приёмник не подключится)
sudo bash ~/.local/opt/rebocap/linux/install_linux_permissions.sh --install --user "$USER"
После выполнения отсоедините и снова подключите приёмник, затем запустите программу.
Версия для Android использует установочный пакет .apk:
- Передайте
ReboCapAndroid-Preview-0.2.apkна телефон и нажмите для установки - Если система запросит, разрешите «установку неизвестных приложений»
- После завершения установки откройте Rebocap
- Подключите USB-приемник с помощью кабеля OTG и завершите подключение, следуя подсказкам программного обеспечения
Примечания к обновлению программного обеспечения
Список изменений
Обновление от 2026-11-11
Прошивка
-
📡Прошивка приемника V8:
Отказались от традиционного драйвера последовательного порта CDC и перешли на режим vendor — скорость передачи выше (на практике это почти не заметно).
Основная причина в том, что драйвер последовательного порта легко подвергается помехам со стороны других программ системы или влиянию системных компонентов, а его стабильность слишком низкая.
Внимание: после обновления до новой прошивки можно использовать только самую новую версию программного обеспечения; старые версии ее не распознают, поэтому для использования старых версий придется откатить прошивку приемника. -
◼️Прошивка трекера V16:
Исправлена проблема несовпадения направления по умолчанию между новым и старым алгоритмами (прошивка v15 после перезапуска кнопкой поворачивается вправо на 90°),
добавлена поддержка режима без антимагнитной коррекции (ранее антимагнитный переключатель не действовал на прошивку v15, из-за чего она не подходила для танцев).
Программное обеспечение
-
Добавлены версии для Linux и Android — прежде всего, чтобы проверить, не возникнут ли у пользователей критические ошибки; также изменена логика работы части UI
Интерфейс версии для Linux будет соответствовать Windows, версия для Android переработана, но сценарий работы остается близким к версии для Windows; поддерживается переключение между портретной и альбомной ориентацией.
-
3D-просмотрщик заменен на OGRE
Однако драйвер видеокарты NVIDIA может нормализовать отображение нагрузки GPU, из-за чего нагрузка GPU ошибочно показывается на уровне 20%–40%; на видеокартах AMD такого «чудесного» отображения нет, этот вопрос требует дальнейшего изучения и настройки.
-
Обновление прошивки вынесено в отдельное окно
Обновление прошивки с v7 по v15 для многих стало настоящим барьером, поэтому это окно было доработано.
-
[Режим шести осей] переименован в [Геомагнитная поддержка], переключатель теперь работает в обратном направлении
Было замечено, что игроки на разных языках ошибочно принимали режим шести осей за режим с шестью трекерами.
-
Изменена логика калибровки движения
Добавлена кнопка [Экстренная остановка]: если калибровка запущена случайно, ее можно остановить.
Добавлена сворачиваемая расширенная панель: после подходящей настройки обратный отсчет калибровки становится очень коротким; поддерживается сохранение результатов предыдущей калибровки (при отключенной функции они истекают через 7 минут после закрытия программного обеспечения). -
Функция «постукивание трекером» заменена на [Назначение постукиваний]
Позволяет игрокам настраивать собственные макросы постукиваний: свободно выбирать, по какому трекеру стучать, интервал постукиваний и какое сочетание клавиш должно срабатывать.
-
Добавлен ползунок громкости
Удобно напрямую включать и выключать звуковые уведомления программного обеспечения.
-
Устранена ошибка перепада высоты VMC
Ранее VMC оказывалась выше земли из-за того, что высота от земли до hips ошибочно выводилась с коэффициентом x2.
-
У некоторых часто используемых функций убрано управление из [Расширенные настройки]
end. Улучшение UI-взаимодействия будет продолжаться; еще много пунктов, основанных на статистике ваших впечатлений от использования, ждут корректировки.
Обновление от 04.02.2026: Rebocap Release V02 Beta02
- Прошивка обновлена до v15, оптимизированы антимагнитные алгоритмы и алгоритмы с 6 осями, улучшена антимагнитная стабильность, улучшена стабильность с 6 осями
В динамических условиях, например, при непрерывном танце в условиях слабого магнитного поля, производительность по-прежнему близка к режиму с 6 осями. С новой прошивкой, если магнитное поле хорошее, динамический танец может непрерывно корректироваться (предыдущая прошивка полагалась на прерывистые статические моменты для коррекции)
- Добавлена функция отложенного автоматического выключения, требуется обновление прошивки приемника.
- Переработана калибровка курса и добавлена функция калибровки курса на ПК:
Примечание: При выполнении калибровки курса на ПК используйте A-позу для всего тела; поднятие предплечий и ладоней вперед работает лучше. В качестве альтернативы вы можете просто принять S-позу или сесть и вытянуть руки прямо вперед - это также сработает)
- Если программное обеспечение неожиданно закрывается и открывается снова в течение 5 минут, предыдущие результаты калибровки будут применены автоматически; нет необходимости в повторной калибровке
- Во время калибровки курса магнитное поле будет сброшено (прямой сброс на относительное поле 1.0). Другими словами, если вы лежите в постели, оно будет использовать магнитное поле в момент калибровки в качестве начальной точки отсчета для коррекции.
- Снято ограничение на калибровку магнитного поля; простая магнитная калибровка (рисование восьмерки) теперь доступна по умолчанию
По умолчанию калибровка ограничена 8 датчиками одновременно. Если вы добавите файл:
data/__no_limit_max_nodes__в каталог данных, ограничение будет снято - Исправлена ошибка, из-за которой движение ступней после положения лежа могло привести к разделению скелета персонажа.
Другие обновления:
- В строке заголовка программного обеспечения теперь отображается номер версии
- Исправлена ошибка, из-за которой функция автоматического скрытия выключенных датчиков не работала
- При отключенном режиме защиты от скольжения ступней ноги могут уходить под землю, и была удалена IK
- Устранена ошибка, из-за которой поза аватара зависала после отключения приемника
- Добавлено боковое смещение VR в настройках скелета (для моделей, у которых точка крепления шлема находится не по центру лба, а немного сбоку, вы можете выполнить необходимую настройку)
Обновление от 03.12.2025: Rebocap Release V01
Раздел VR:
- Добавлена функция ходьбы на месте: при шагании на месте джойстик имитирует устойчивое и медленное движение вперед, подробности см. в документе Справки (Расширенная функция)
- Добавлена регулировка высоты виртуальной земли VR, диапазон от -100 см до 100 см (Расширенная функция)
- Добавлена функция замены контроллера: при включении трекеры для рук заменяют положение и ориентацию контроллера, подробности см. в документе Справки (Расширенная функция)
- Обновлен плагин SteamVR и сделана попытка исправить проблему, из-за которой трекеры распознавались как контроллеры
- Исправлен неправильный локатор ступней при импорте скелета в режиме VR (в основном влияющий на расчет IK), что приводило к проседанию ступней аватара и всего тела.
- После сброса курса будет проактивно запускаться функция автоматического центрирования
- Добавлен переключатель для автоматического скрытия выключенных узлов; при включении выключенные узлы будут скрываться автоматически
- Восстановлена функция следования груди/талии VR за шлемом
Раздел ПК:
- Обновлен алгоритм калибровки движения: смягчены требования к положению рук при T-позе, что решает проблемы с асимметрией рук у некоторых пользователей
- Добавлена IK для рук. IK со сцепленными руками минимизирует скрещивание рук, когда руки вместе, а IK для A-позы решает проблему серьезного отсечения, когда плечи аватара слишком узкие, а руки расположены вертикально.
- Добавлен экспорт движения MMD и импорт модели PMX. Обратите внимание, что движения VMD не содержат IK; вам необходимо удалить ограничения IK вручную.
- Исправлена ошибка, из-за которой скачок частоты кадров анимации был ограничен 999
Общее:
- Обновлен интерфейс: реорганизован по функциям, улучшен перевод некоторых терминов, а описания функций стали более удобными для пользователя
- Добавлен переключатель дополнительных настроек, а также функции экспорта/импорта настроек и восстановления значений по умолчанию
- Устранена проблема, из-за которой калибровка не могла быть продолжена из-за неудачного обнаружения неподвижности
- Добавлена функция автоматического подключения; больше нет необходимости нажимать кнопку подключения вручную
- Добавлено обновление прошивки приемника для решения проблем с высокой загрузкой процессора и потерей пакетов (особенно на процессорах AMD)
- Трекеры обновлены до прошивки v07 для повышения общей стабильности
- Добавлена возможность выбора конкретных узлов для режима с 6 осями (Расширенная функция)
- Исправлена ошибка, из-за которой некоторые гироскопы не возвращались к нулю после калибровки
Другое:
- Добавлен экран-заставка при запуске, чтобы избежать долгих периодов ожидания в фоновом режиме
- Улучшена стабильность 3D-окна
- Количество серверов аутентификации увеличено до трех (Китай, Гонконг и США); аутентификация проходит успешно, если ее подтверждает хотя бы один сервер
- Исправлена периодически возникающая ошибка, из-за которой данные казались не отправленными во время калибровки (на самом деле они были успешно отправлены)
- Скелет по умолчанию заменен на скелет, рекомендованный сообществом, и изменены другие параметры по умолчанию
- Добавлен запрос на повторную калибровку при включении или выключении переключателя с шестью осями
- Исправлена проблема компенсации бокового наклона с шестью осями
TODO (в произвольном порядке, здесь перечислены только основные пункты обновления)
- Улучшение работы IK
- Улучшение стабильности программного обеспечения
- Поддержка VR режима с 3 точками
- Поддержка режима ПК с 6 точками (все тело)
- Добавление документации на других языках (будет добавлено после стабилизации документации)
Исторические версии
Примечание: Версии до preview05 не поддерживают новое оборудование, выпущенное после 29.11.2025. Для нового оборудования, пожалуйста, скачайте последнюю версию Release или Beta-версию.